AlohaMini 2 硬件组装#
适用型号:标准 AlohaMini 2。 Pro 用户请先阅读 2 Pro 硬件说明;本页的物料数量、打印件和装配照片对应标准版。
本指南完整介绍 AlohaMini 2 / Mobile Base 2 的机身装配。主臂和从臂需要先按 AM-ARM200 组装指南 独立完成,再安装到操作台与机身。2 Pro 的金属底盘不属于本页装配范围。
开始前#
备齐 物料清单 和 打印清单 中的零件。先干装、确认方向与配合,再胶接;胶水按其产品说明充分固化后再加载。以下照片均来自项目的二代组装资料。
阶段 |
完成后应该看到 |
|---|---|
舵机编号与底盘 |
三个轮舵机位置正确,总线连接顺序明确 |
全向轮与立柱 |
轮组固定,立柱法兰完全贴合底盘 |
肩部与升降 |
八只导轨轴承就位,肩部可顺畅滑动 |
双臂与摄像头 |
左右臂固定,相机方向与用途有记录 |
走线与供电 |
升降全行程有余量,电源路径明确 |
分模块调试 |
底盘、升降与机械臂分别检查后再联动 |
1. 设置舵机 ID#
安装前每次只连接一只待配置舵机。 先记录当前 ID,再写入目标 ID,避免总线上出现重复编号。
位置 |
目标 ID |
|---|---|
左后轮 |
10 |
前轮 |
9 |
右后轮 |
8 |
肩部升降 |
11 |
先按 软件安装 配置 lerobot_alohamini。在软件仓库根目录运行以下示例,将当前 ID 为 1 的舵机改为 8:
python examples/debug/motors.py configure_motor_id \
  --id 1 \
  --set_id 8 \
  --port /dev/ttyACM0
--id 是当前编号,--set_id 是目标编号,串口需替换成实际控制板路径。对其余舵机分别重复。也可使用飞特 FD Debug Tool,经 Waveshare 控制板以 1000000 波特率扫描和写入;完成一只后断开,再接下一只。
2. 拼装底盘#
清理三块底盘的支撑,特别是轮舱、线槽和销孔。
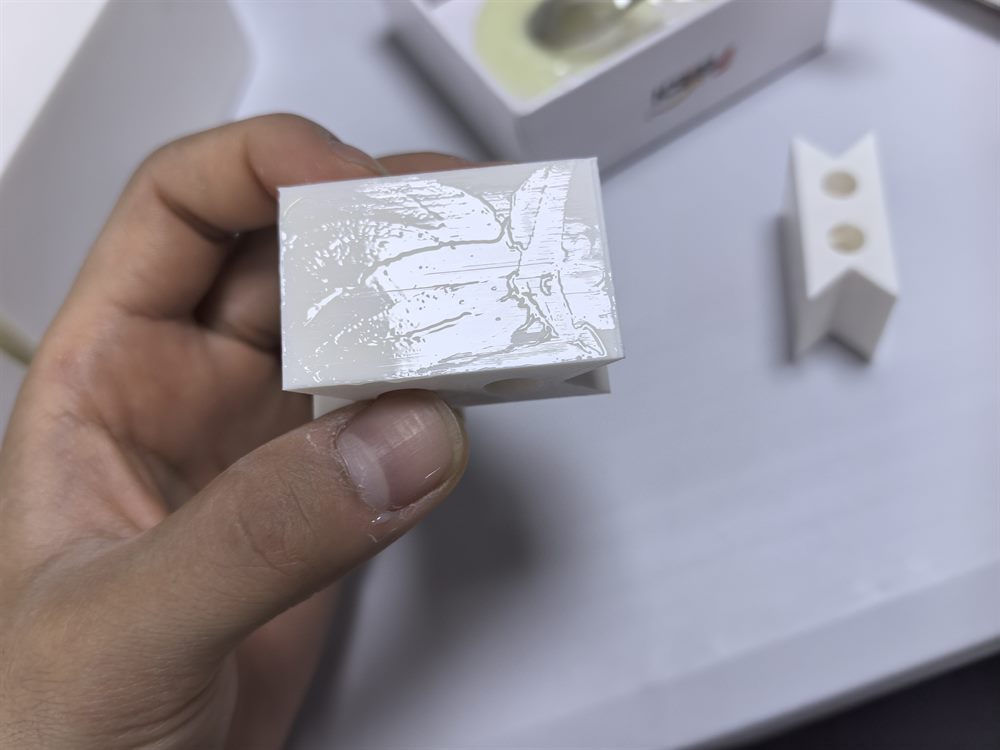
接合面试配无误后涂环氧胶。
将
OB_Chassis_Locking_Wedge.stl放入锁紧槽。楔块有锥度,注意方向,后续用于锁紧立柱底座。在
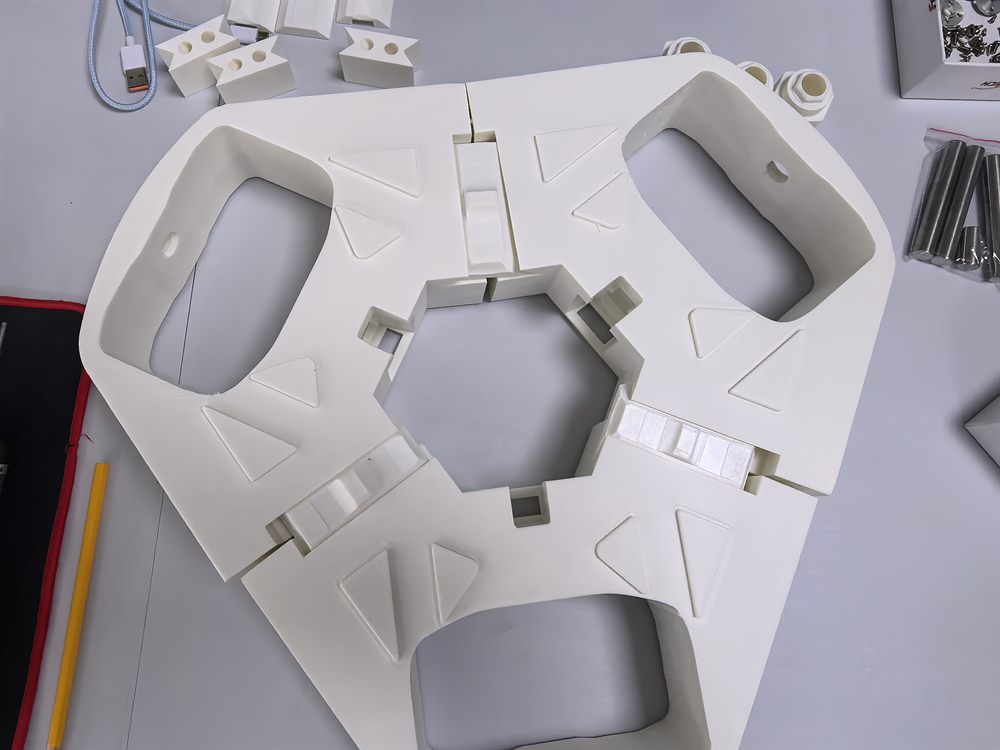
OB_Chassis_Frame_Joiner.stl连接件上涂胶,压紧底盘分块,确认接合到位。
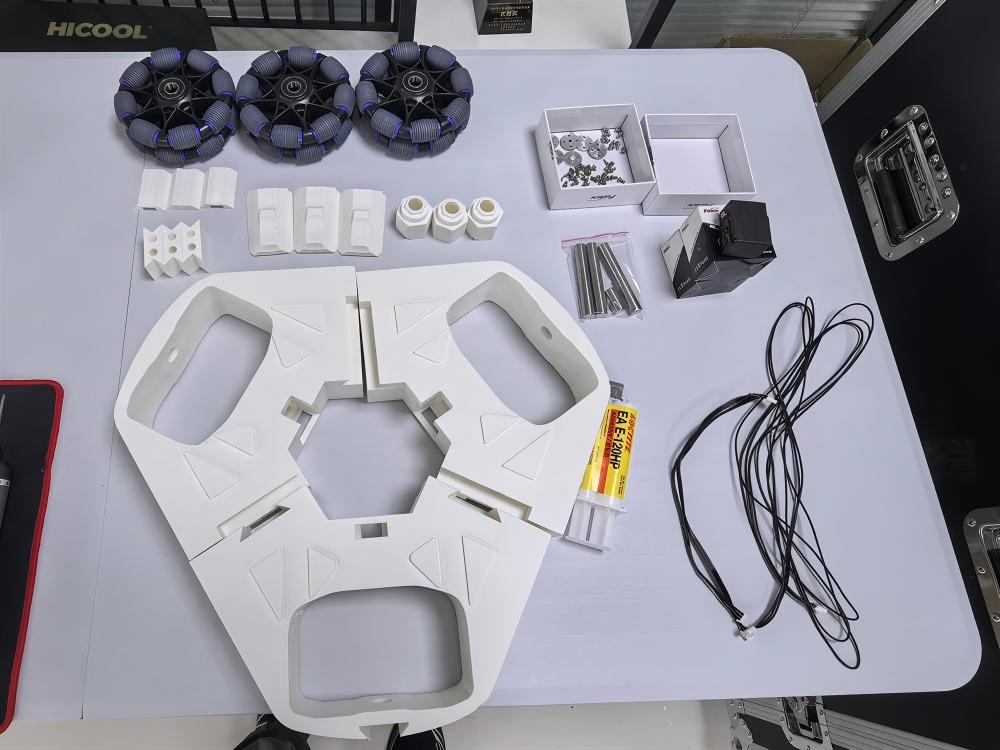
底盘打印件与紧固件#
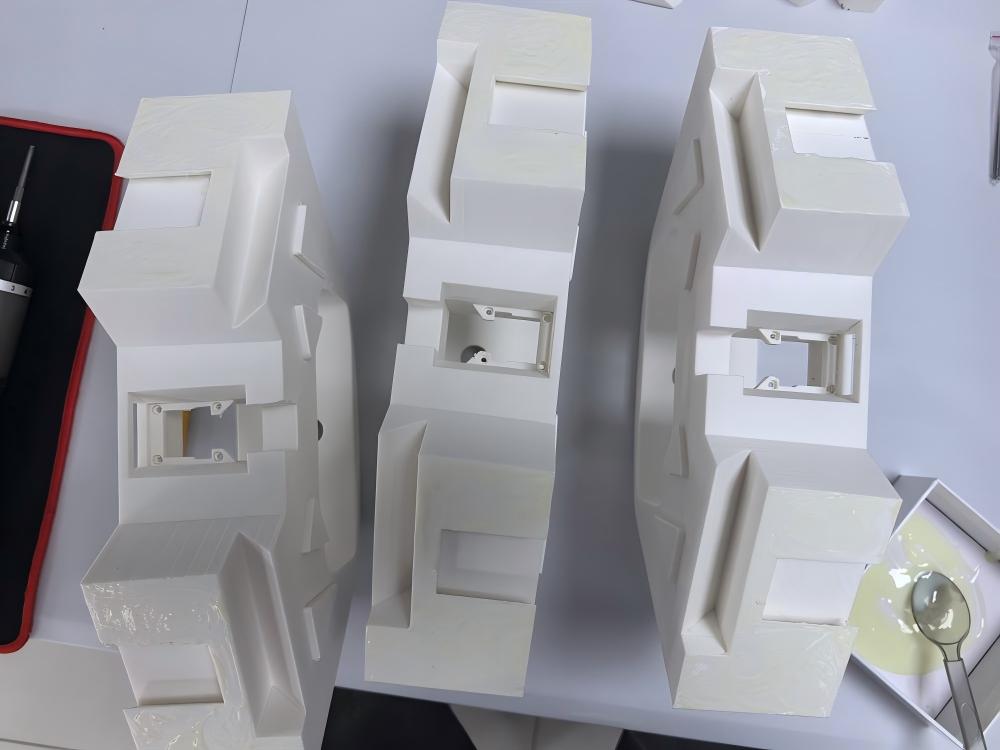
底盘接合面的涂胶位置#
锁紧楔块安装位置#
底盘连接件#
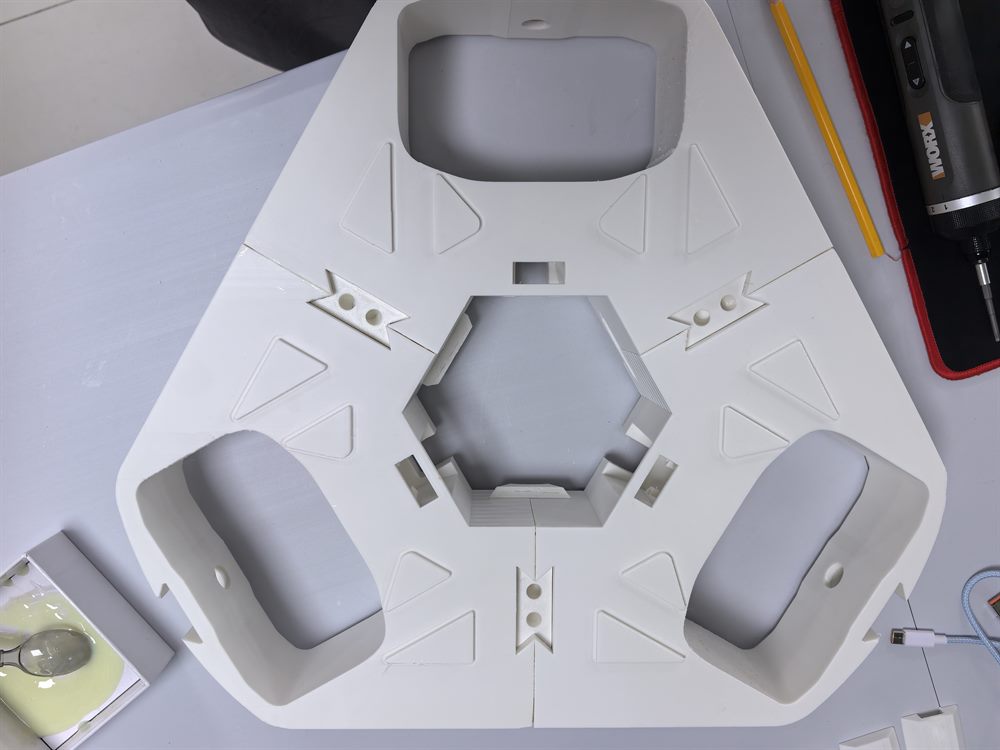
三块底盘拼接后的结构#
安装轮舵机与总线#
按照片方向安装已设置 ID 的三只轮舵机,并使用舵机随附螺丝固定。连接顺序为:
右后轮 8 → 前轮 9 → 左后轮 10 → 升降舵机 11
ID 10 到 ID 11 距离较远,三针线至少 90 cm,原始指南推荐 140 cm。固定前确认后续能够穿过立柱,并为升降保留余量。
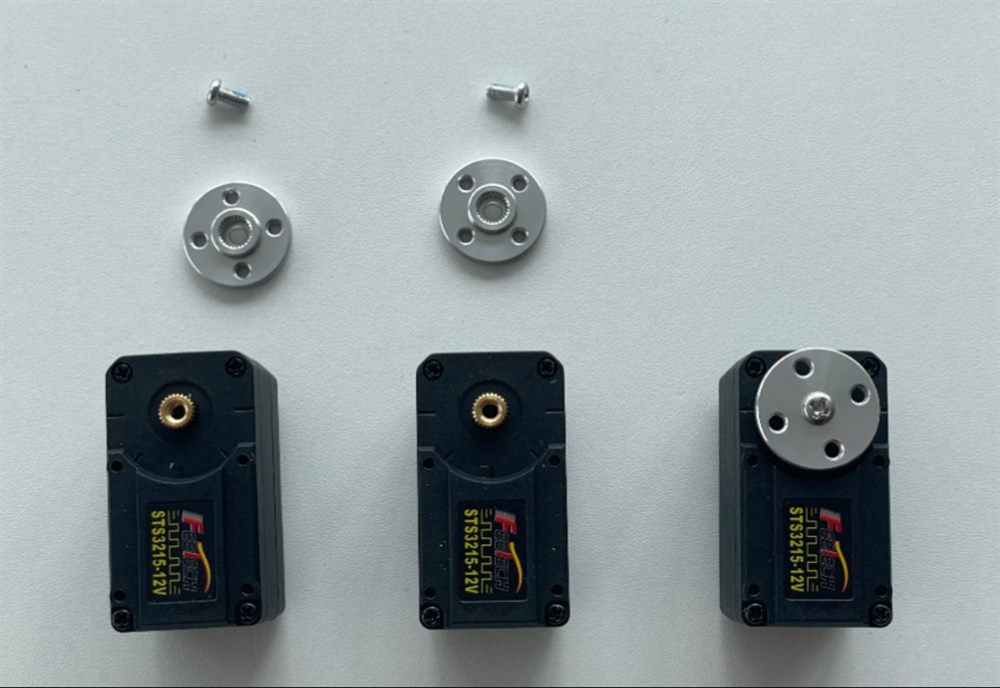
三只轮舵机#
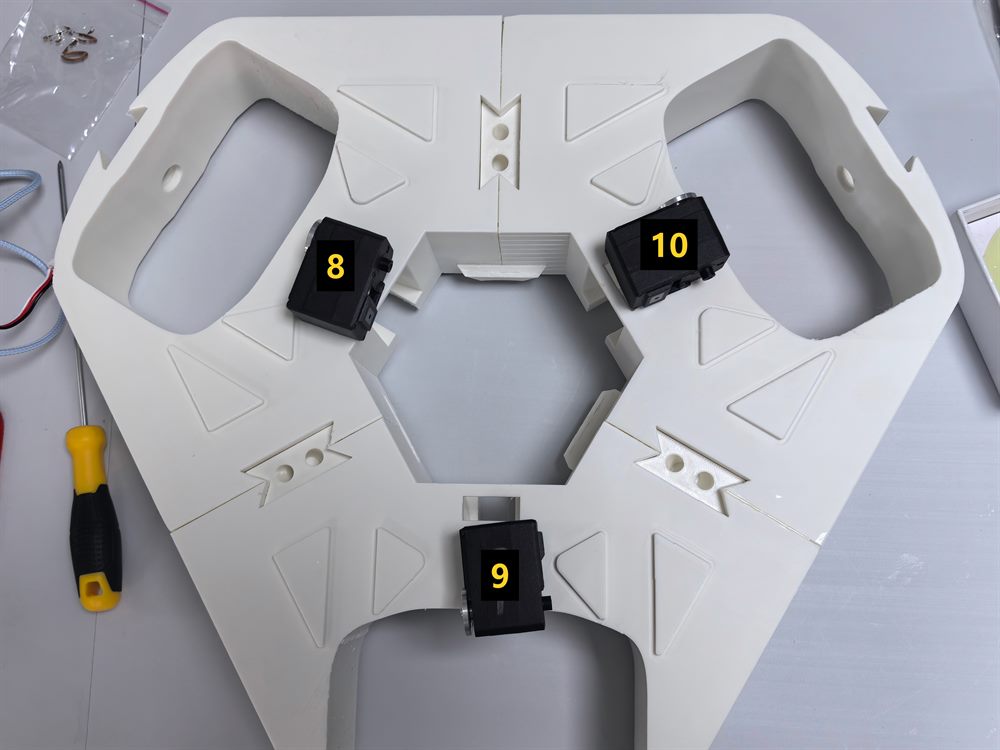
底盘舵机位置与 ID 分配#
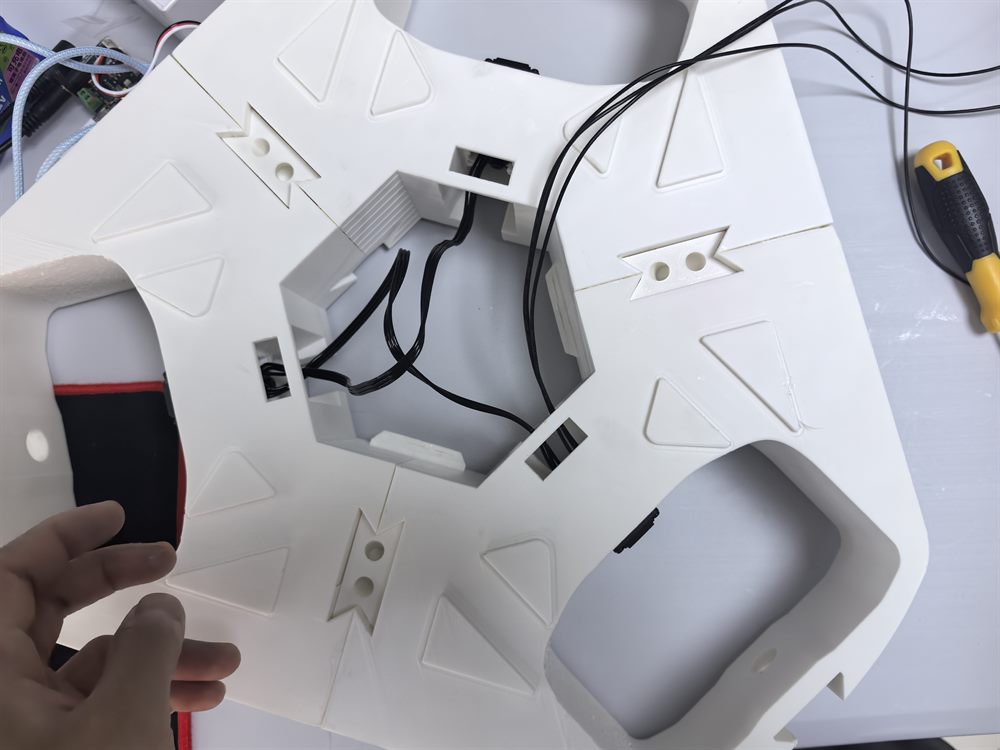
轮舵机之间的总线走线#
3. 安装全向轮#
每个轮轴连接件预装四颗 M3×10 螺丝。
将连接件压在舵机输出盘上,确认四个安装孔对齐。
通过预留操作孔拧紧螺丝。
安装全向轮、轮轴、12×18×4 mm 轴承、垫片与轴承盖。
检查轮组固定和转动情况,避免线缆进入轮子活动范围。
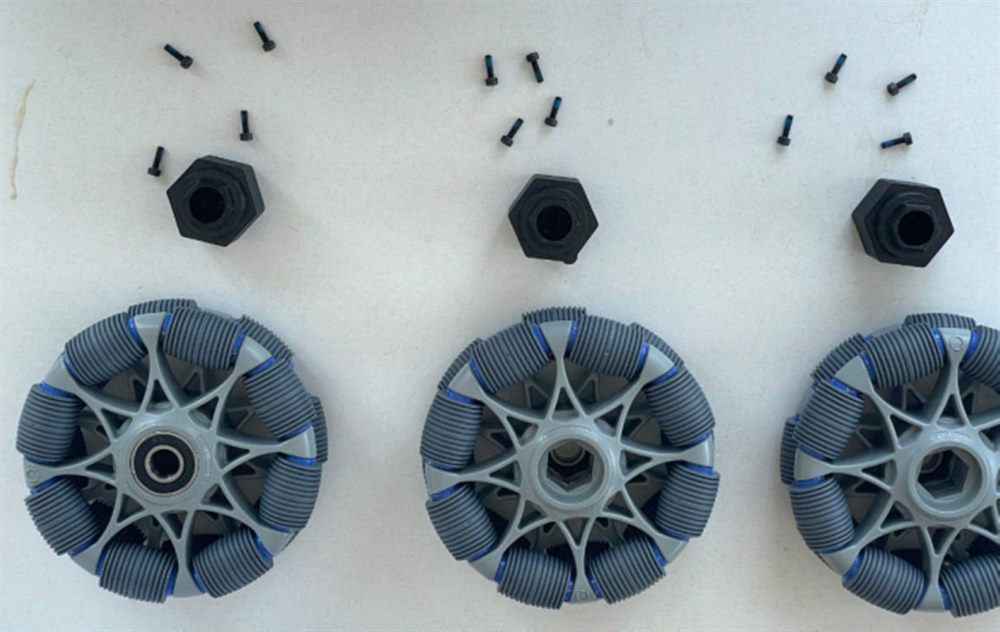
轮轴连接件与 M3×10 螺丝#
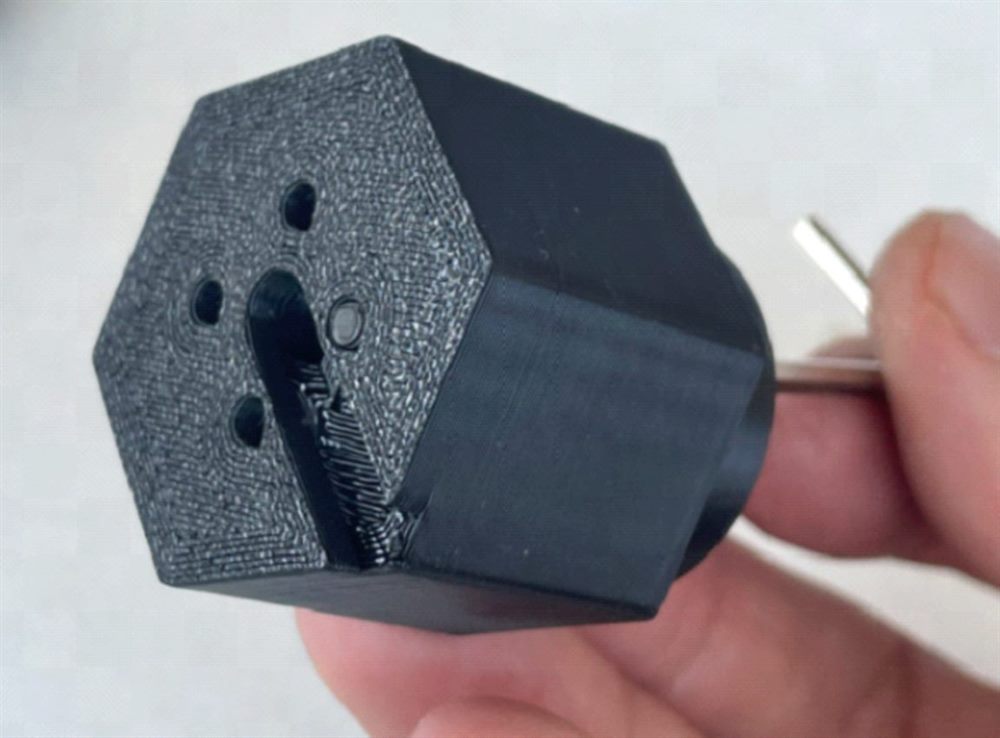
连接件与舵机输出盘对齐#
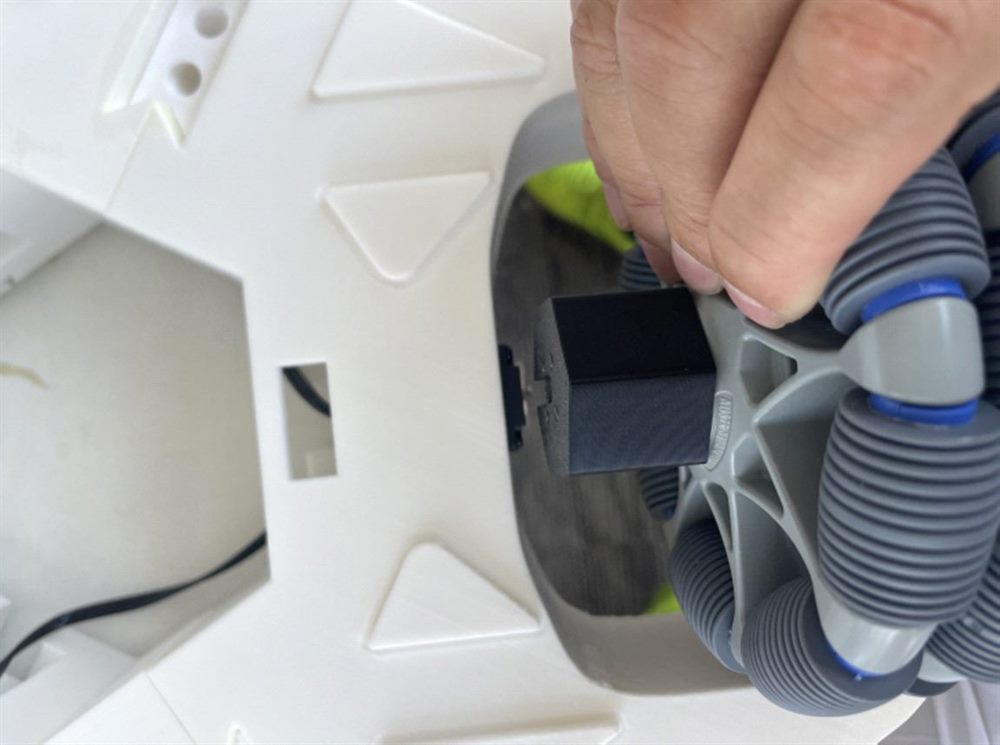
从操作孔拧紧连接件#
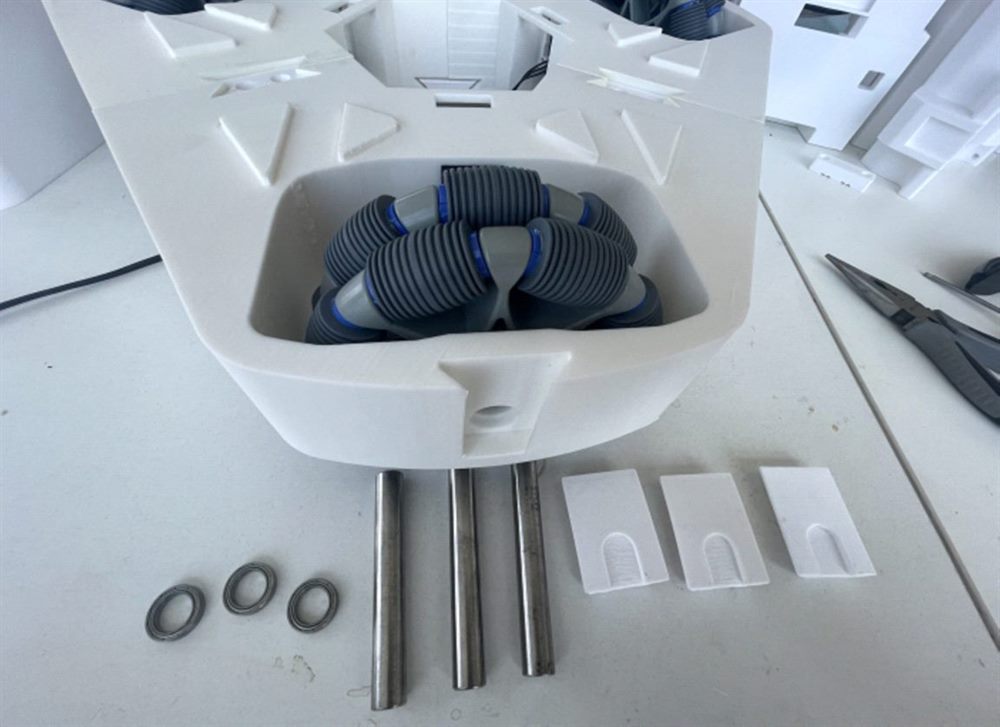
全向轮的轴、轴承与紧固件#
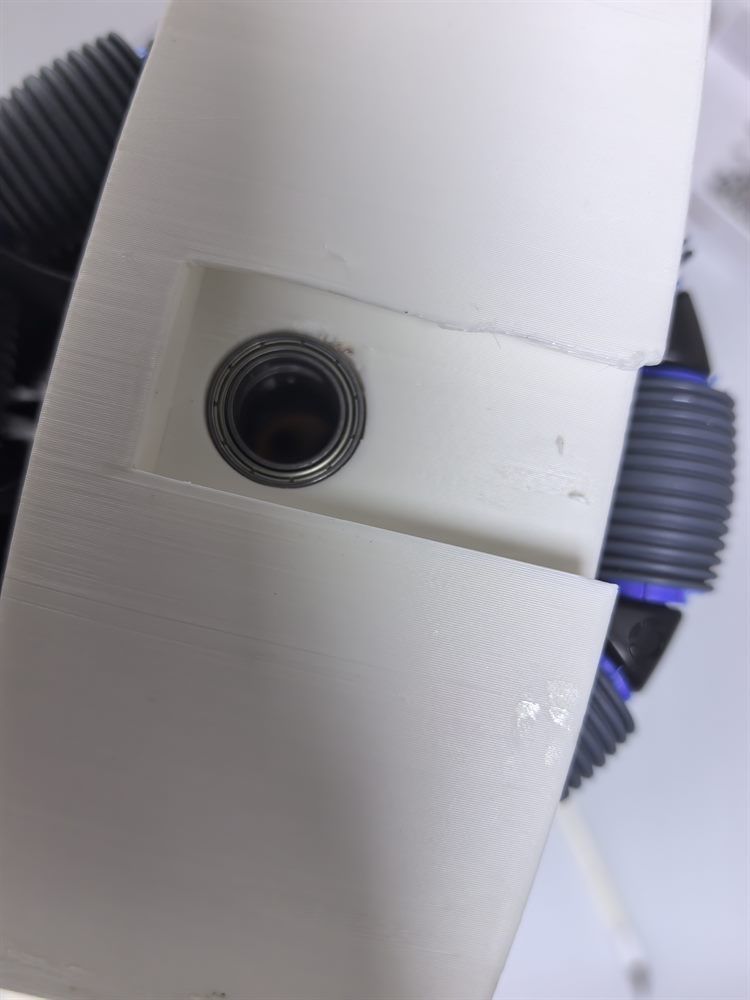
安装全向轮轴#
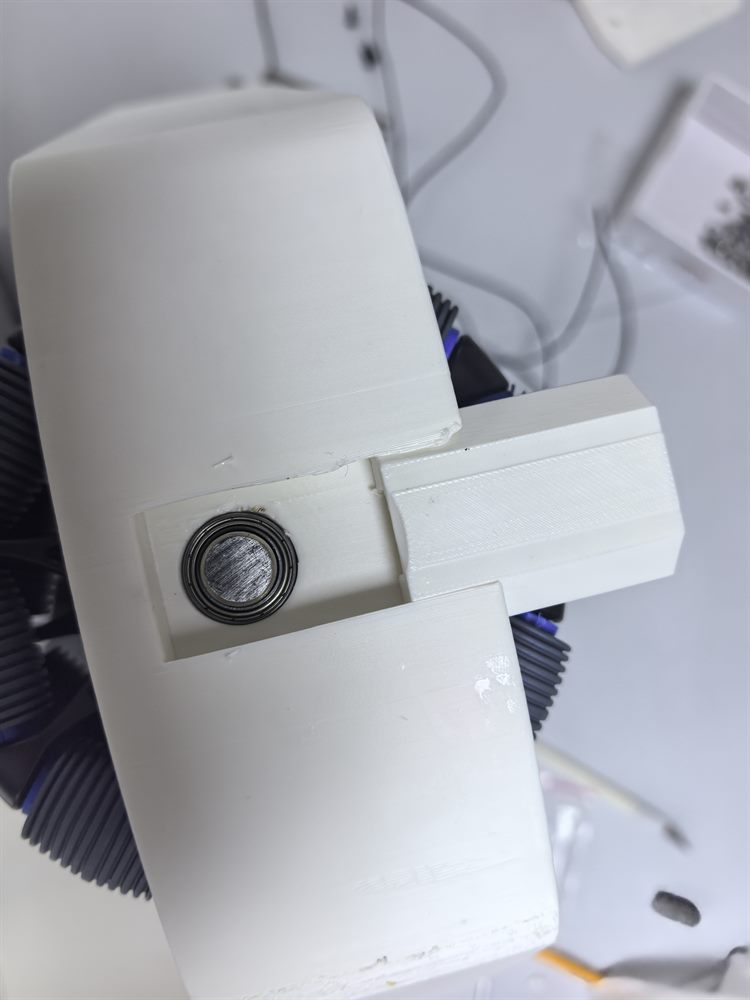
装好后的轮组轴承盖#
4. 组装升降立柱#
从底部向上依次连接:
O_POST4_Connector_Base.stl
  → O_Main_Assembly_Post4.stl
  → OB_Main_Assembly_Post3.stl
  → OB_Main_Assembly_Post2.stl
  → OB_Main_Assembly_Post1.stl
逐段在接触面涂胶并压合,在固化前擦去多余胶水,保持齿条与导轨表面干净。
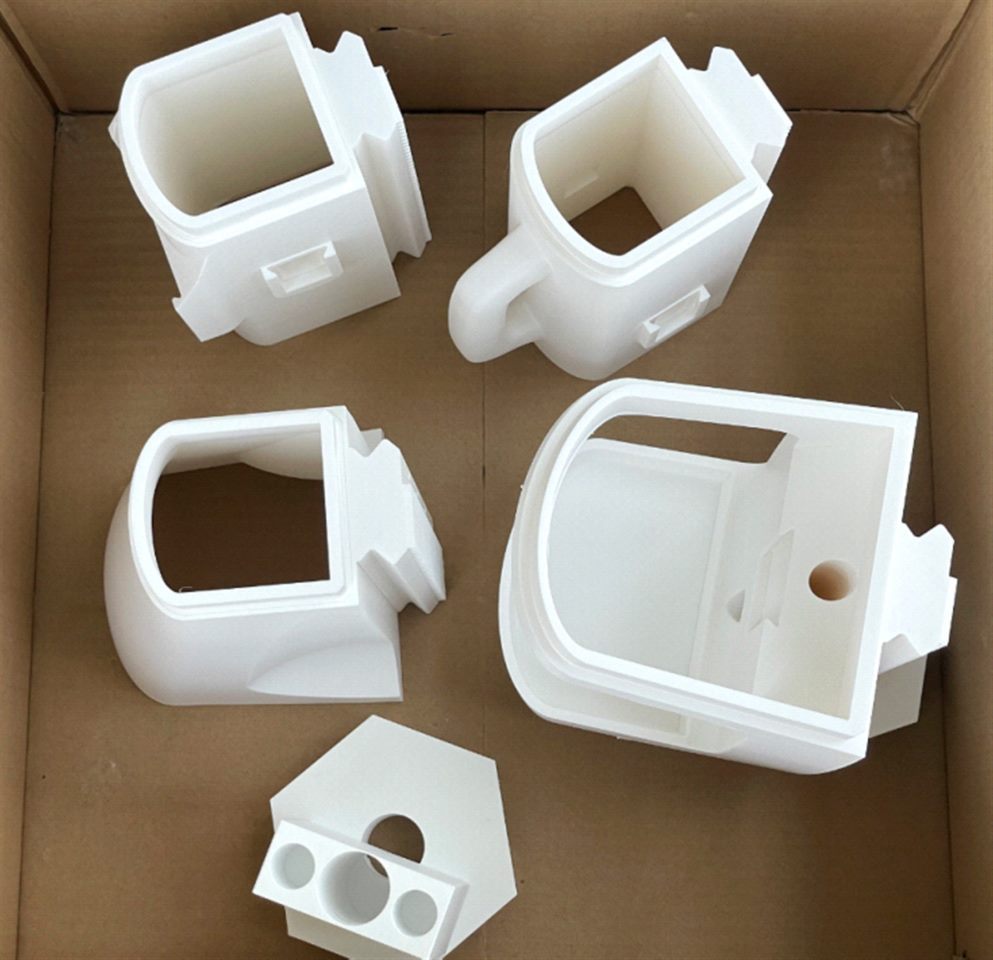
升降立柱分段零件#
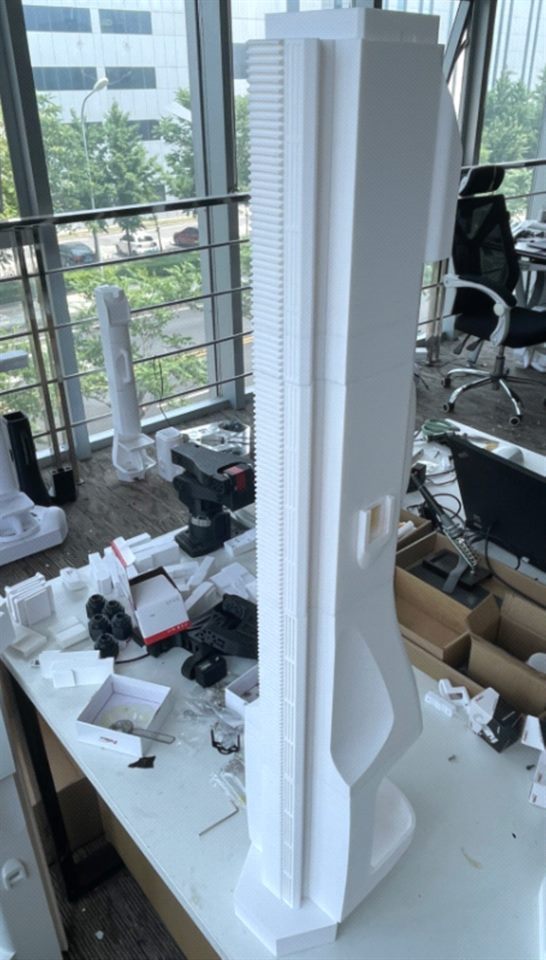
组装后的升降立柱#
将立柱装到底盘#
让 ID 9 的前轮舵机朝向操作者,立柱齿条也朝向操作者。把六角底座压入底盘座孔,翻转底盘,在六个侧面均匀轻敲,直到法兰完全贴合底盘。
轮舵机线经中心孔与侧边线槽引出,再将底盘翻回正面。检查线路没有被立柱底座或拼接面夹住。
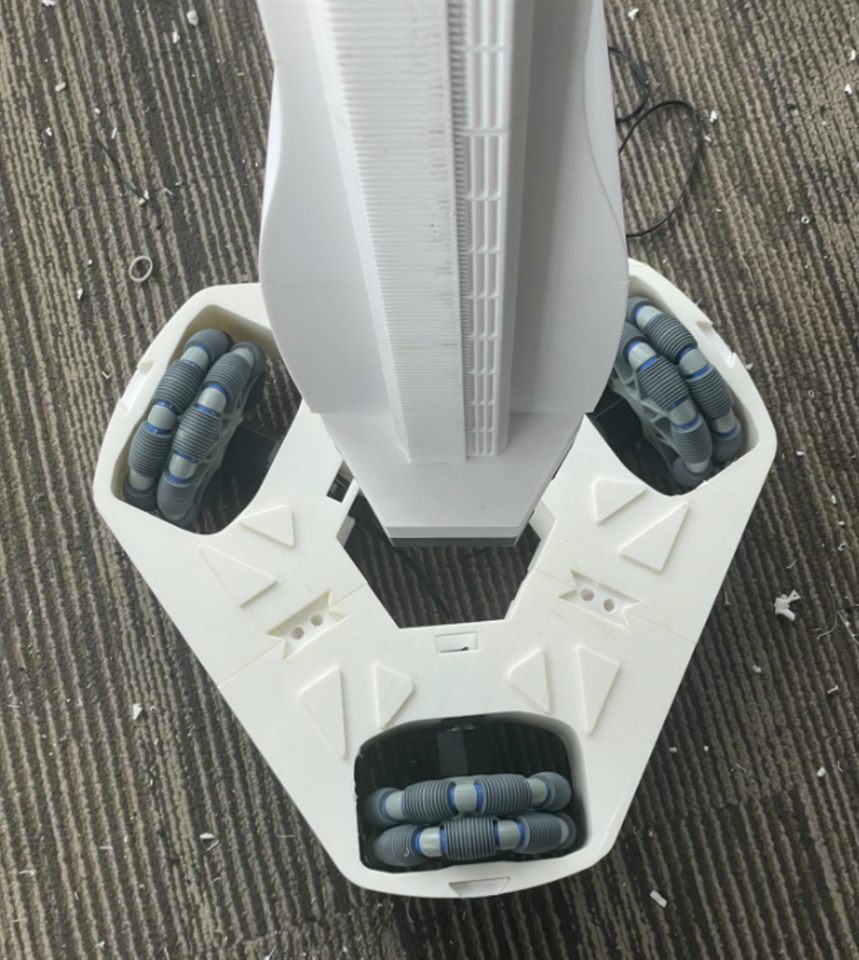
立柱齿条与前轮的方向关系#
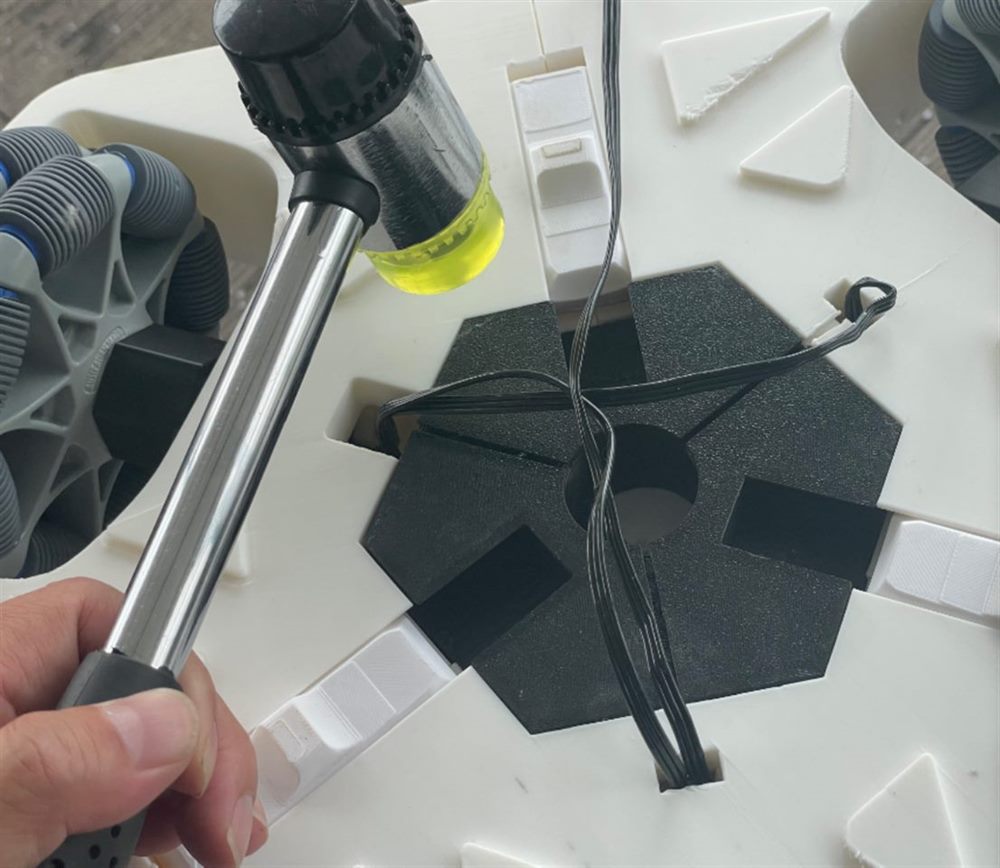
立柱底座固定位置#
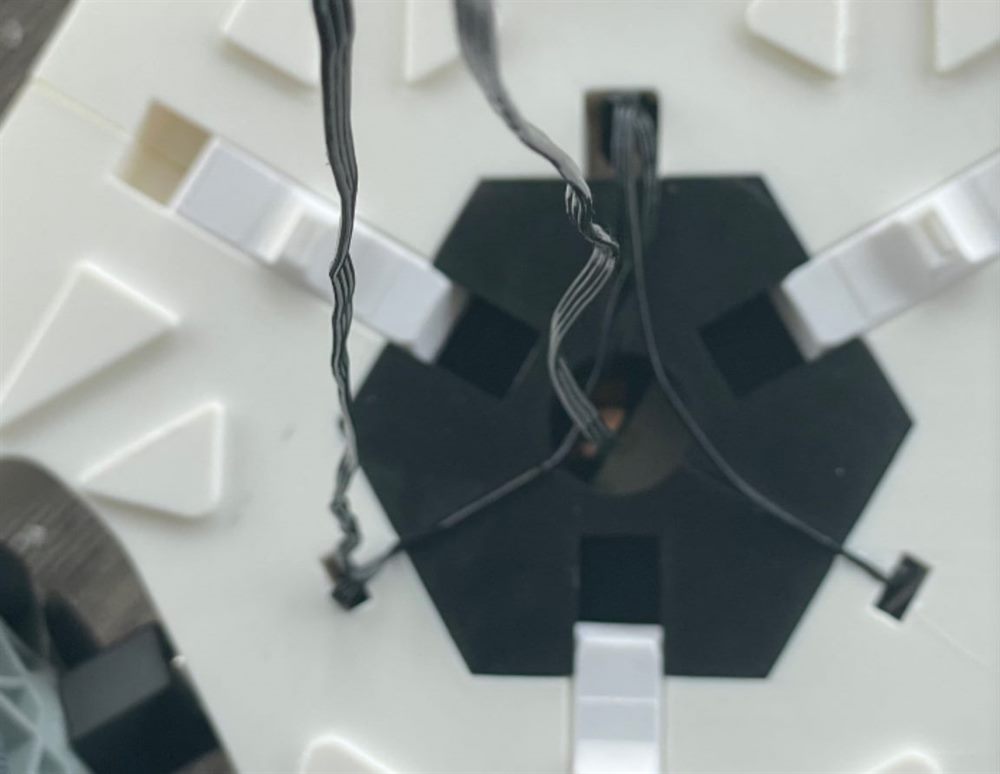
线缆通过底盘中心孔#
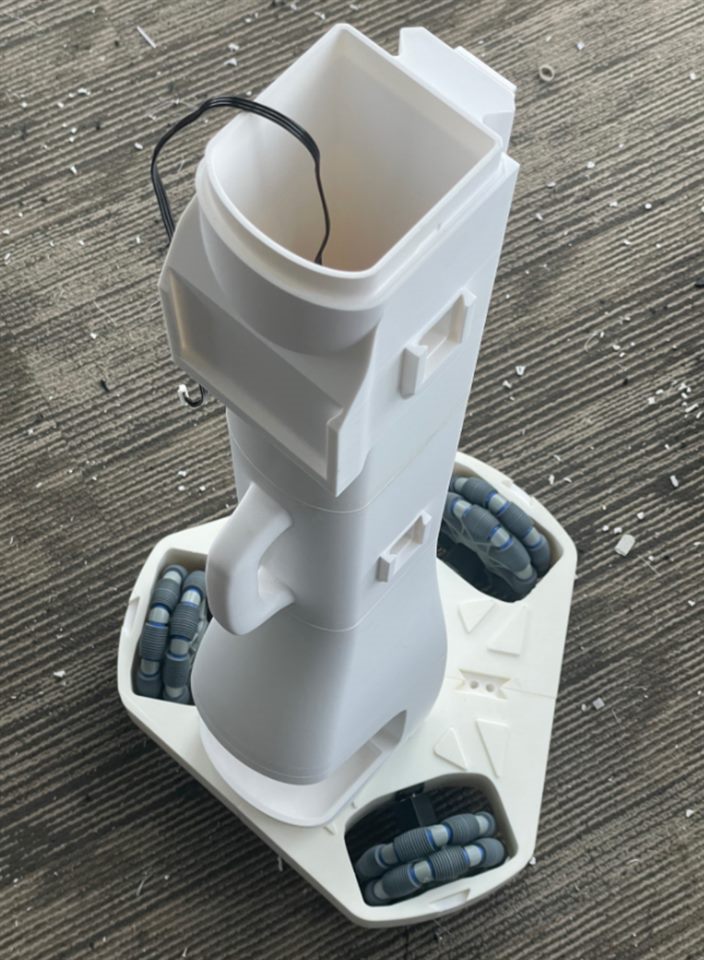
线缆通过侧边线槽#
5. 组装肩部升降机构#
将 八只 4×13×5 mm 轴承压入肩部轴承座。每只轴承应安装到位并能够自由转动。
在升降齿轮上预装四颗 M3×10 螺丝,从右侧插入 12×25 mm 轴。转动齿轮,让螺丝尖端对齐舵机输出盘孔位,再从侧面操作窗口拧紧。
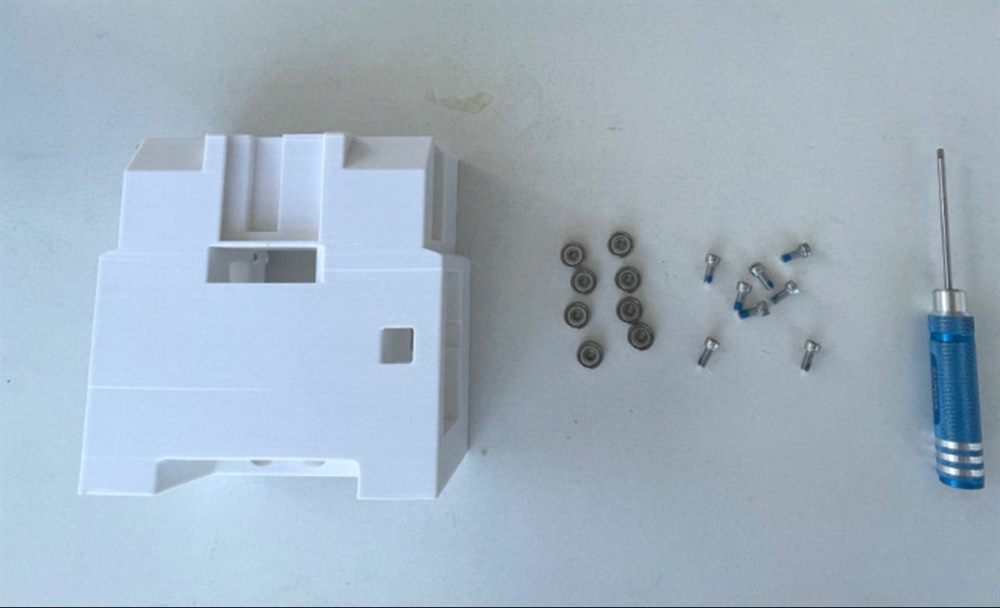
肩部轴承座与导轨轴承#
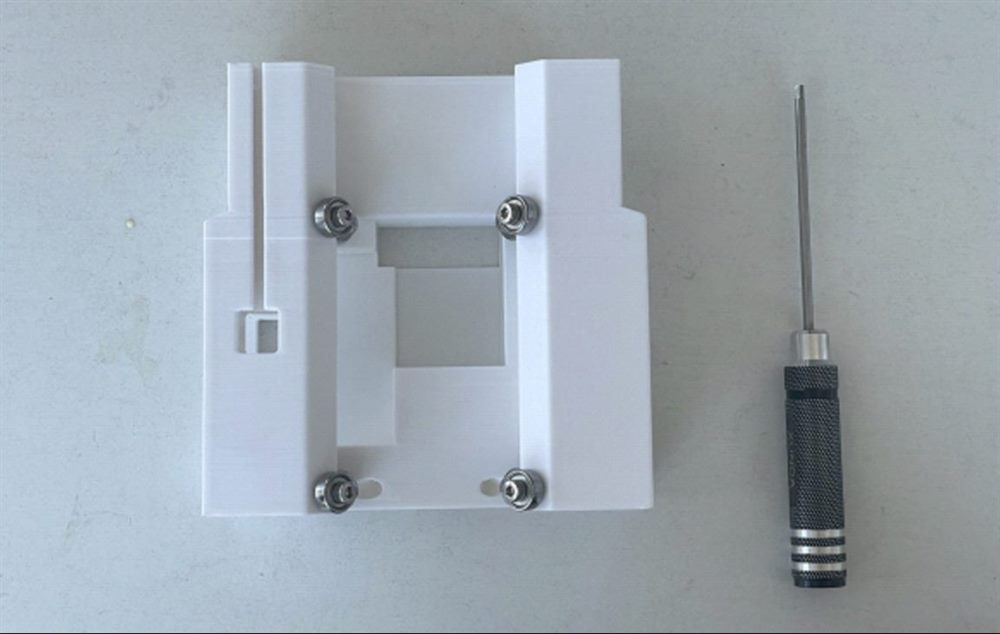
导轨轴承压入位置#
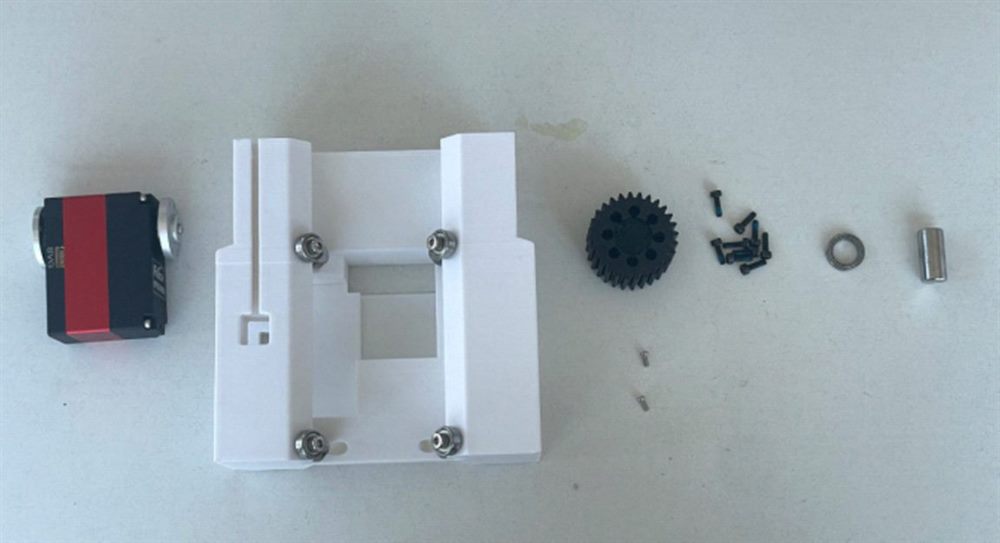
升降齿轮及紧固件#
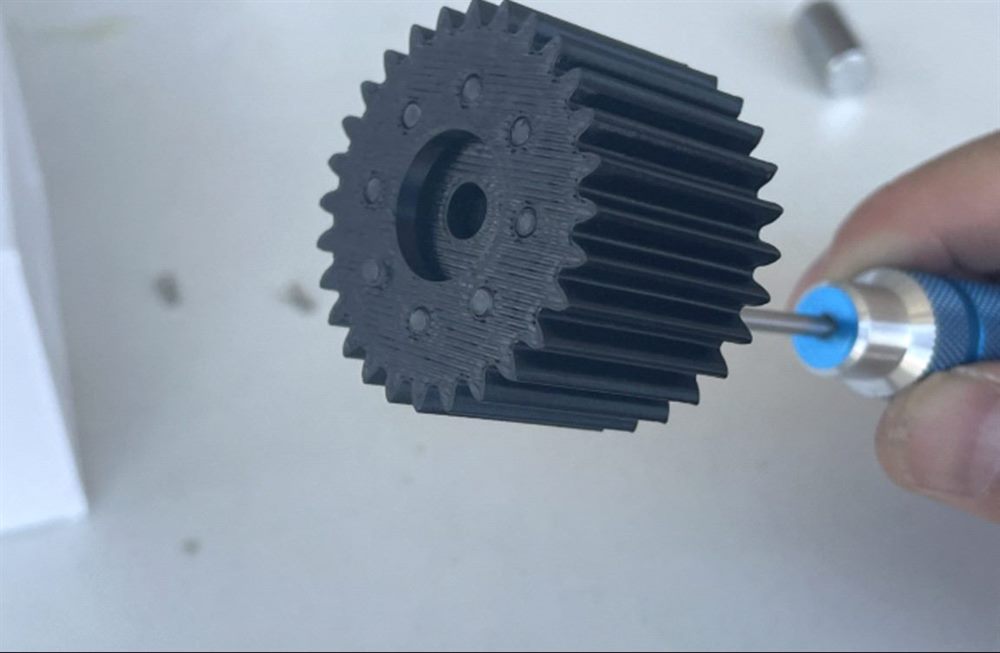
升降齿轮与舵机输出盘配合#
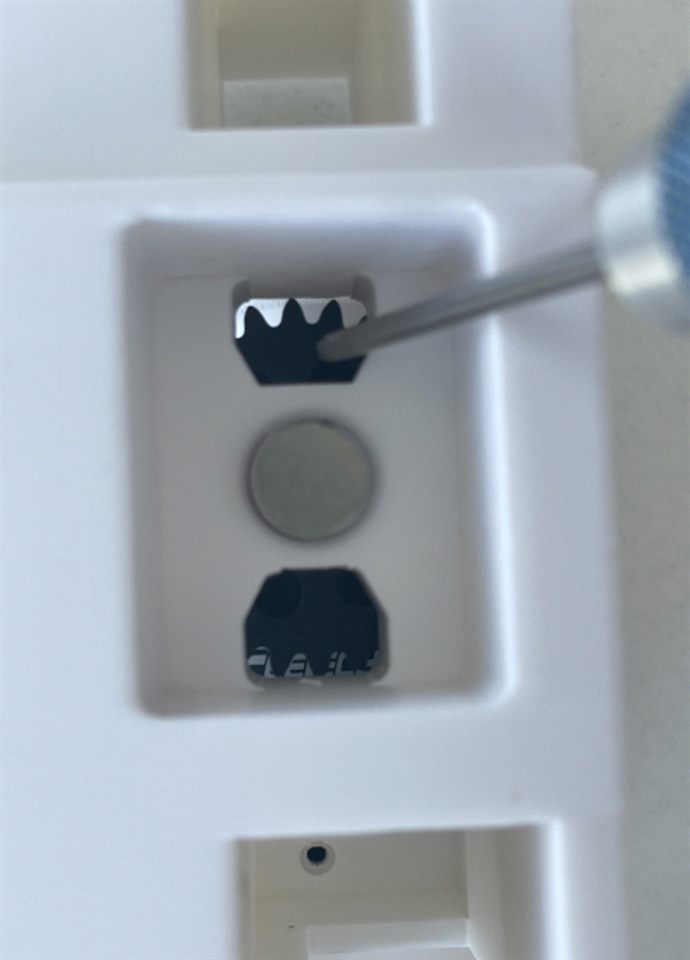
升降轴安装位置#
胶接肩部 T 架,充分固化后再承载机械臂。将 T 架滑入立柱导轨,确认运动顺畅,没有卡滞;若卡滞,先检查支撑残留、胶水溢出、轴承位置与结构配合。
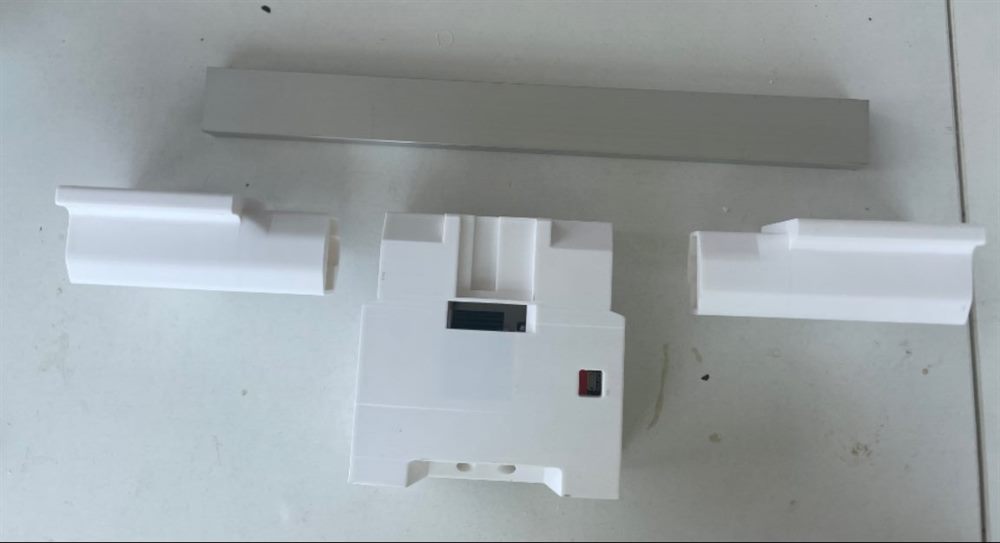
肩部 T 架结构#
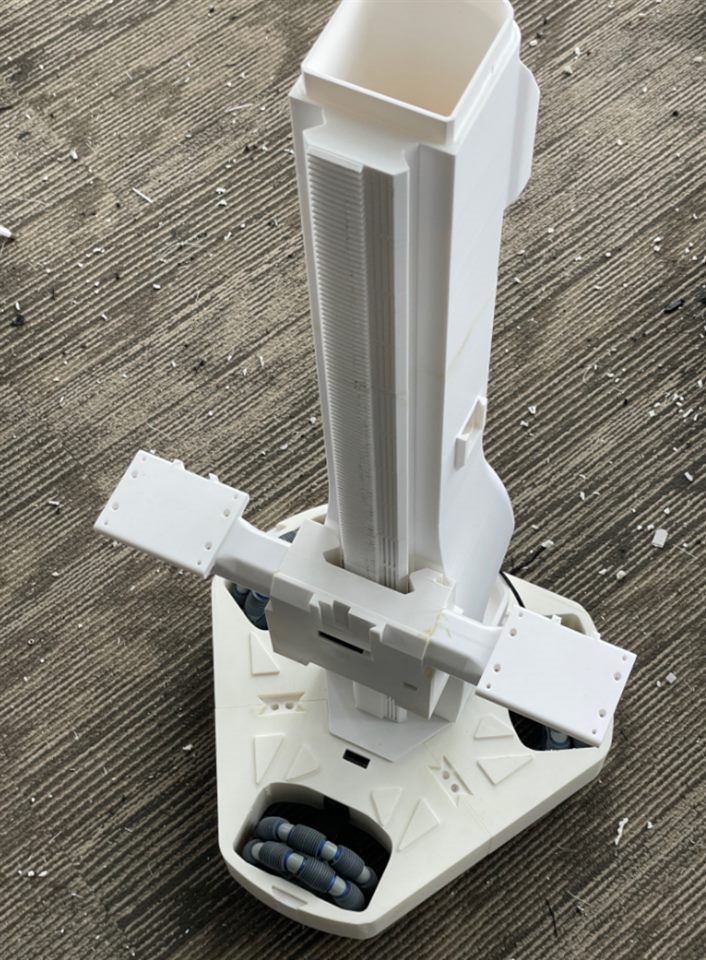
肩部升降块安装到立柱导轨#
6. 安装摄像头#
二代硬件配置包含前向、后向、胸部、左腕、右腕五个视角。机身部分先安装顶部两只与胸部一只;腕部相机随机械臂安装。
顶部两只相机#
拆下相机后盖,把打印支架/盖板放在相机本体与后盖之间,每只使用两颗 M2×12 螺丝固定。记录哪只是前向、哪只是后向,后续用于软件映射。
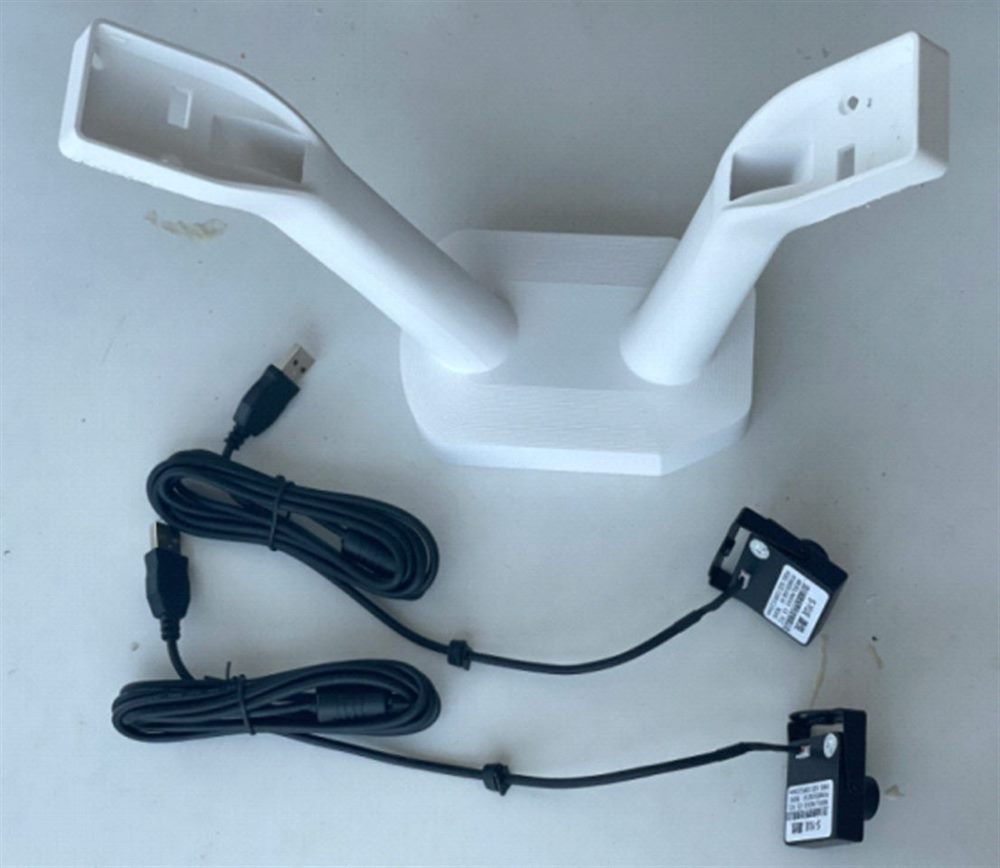
顶部相机支架零件#
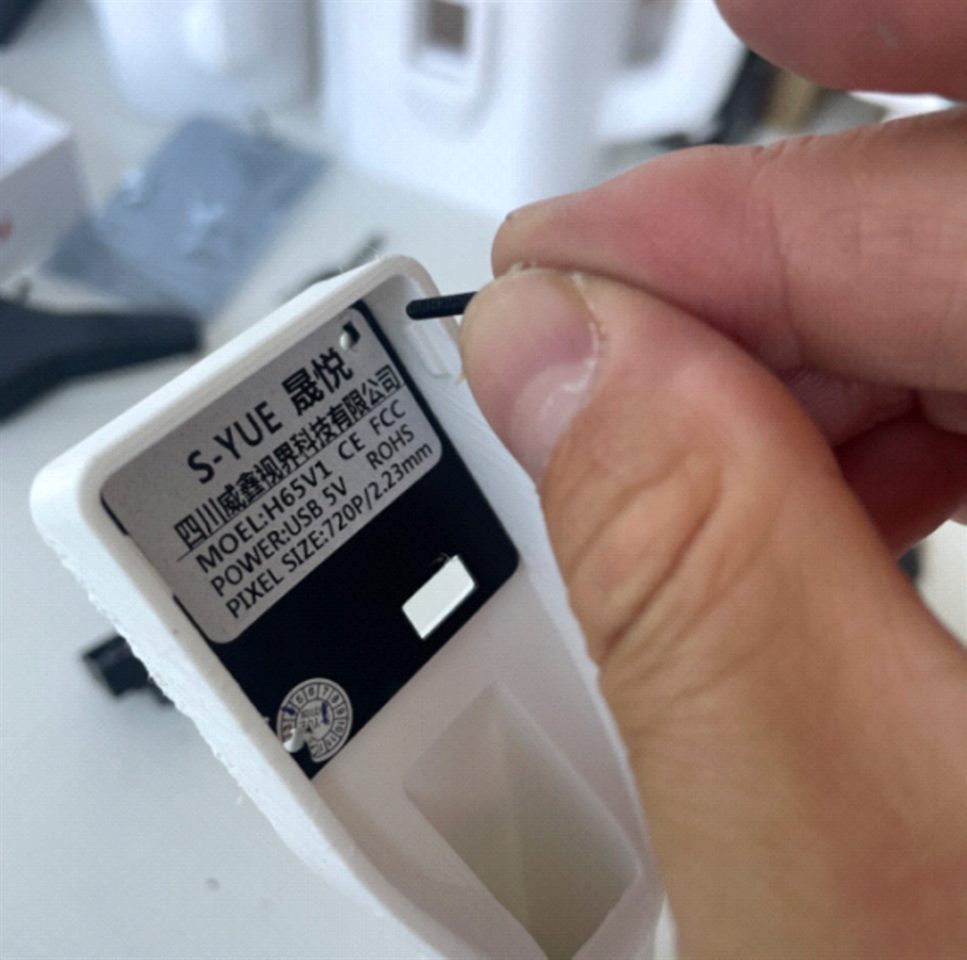
顶部相机后盖安装方式#
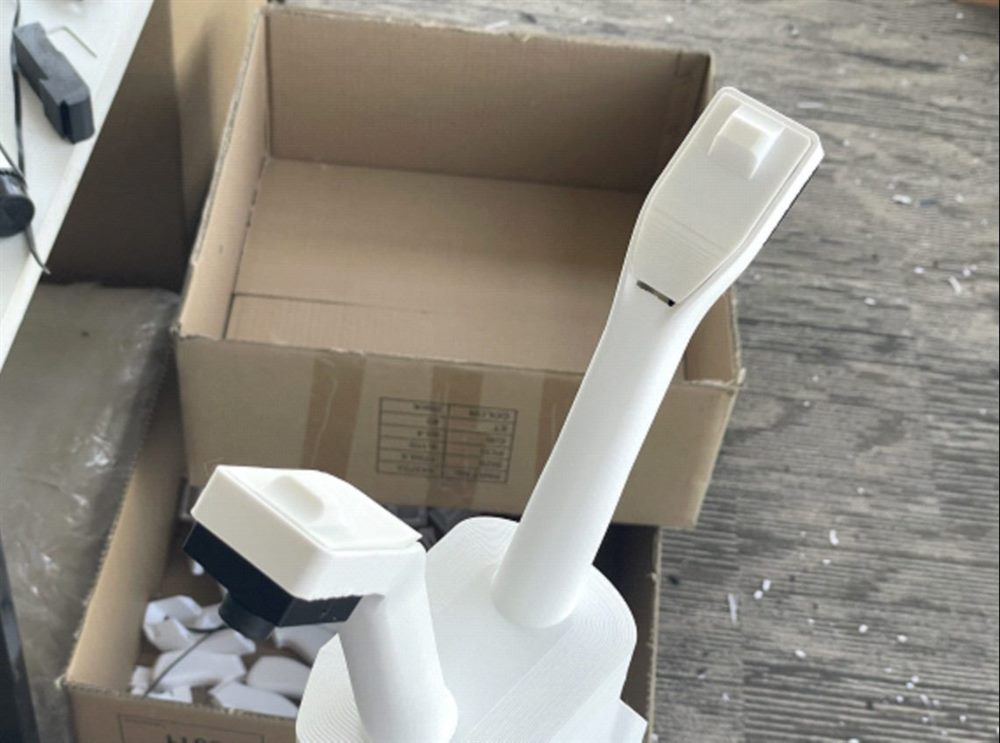
安装完成的顶部相机支架#
胸部相机#
胸部相机采用相同后盖固定方法,安装到前部支架。检查镜头不会被结构件或线缆遮挡。
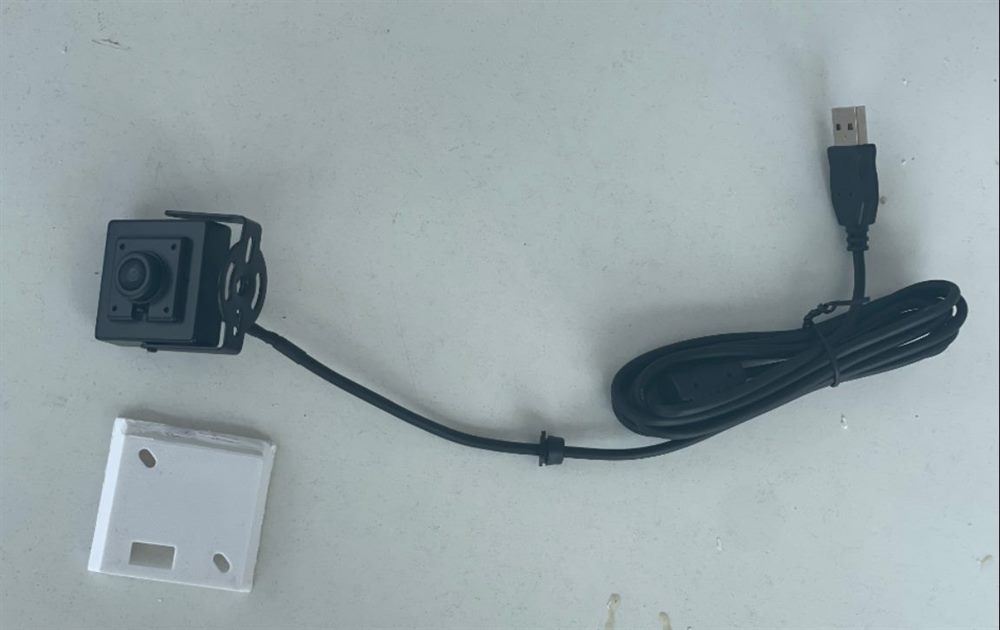
胸部相机与支架#
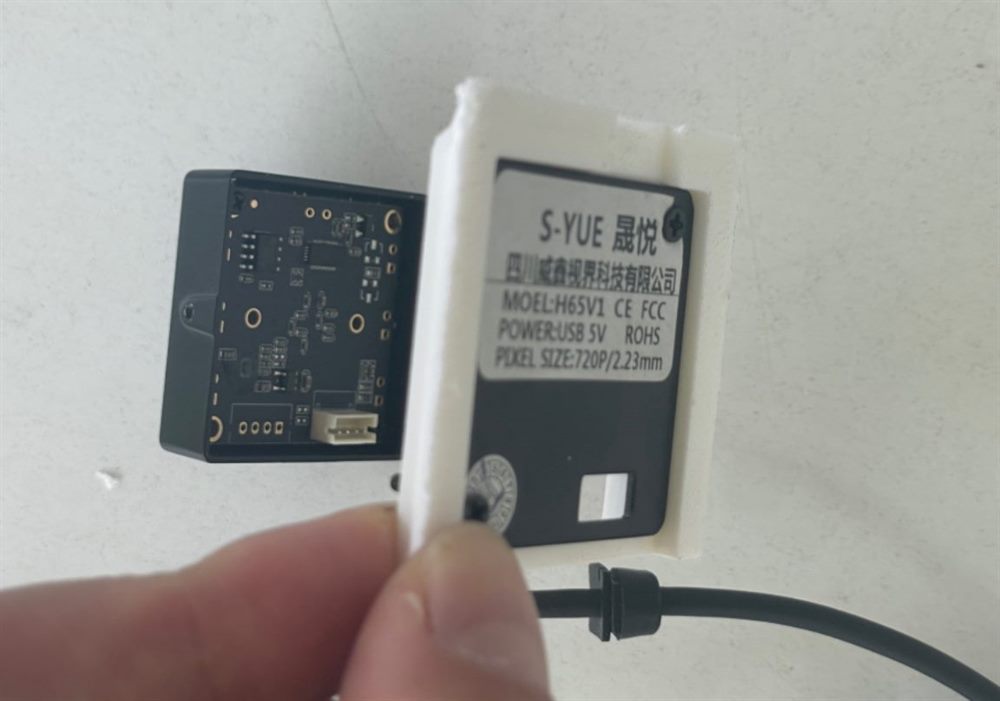
胸部相机后盖安装方式#
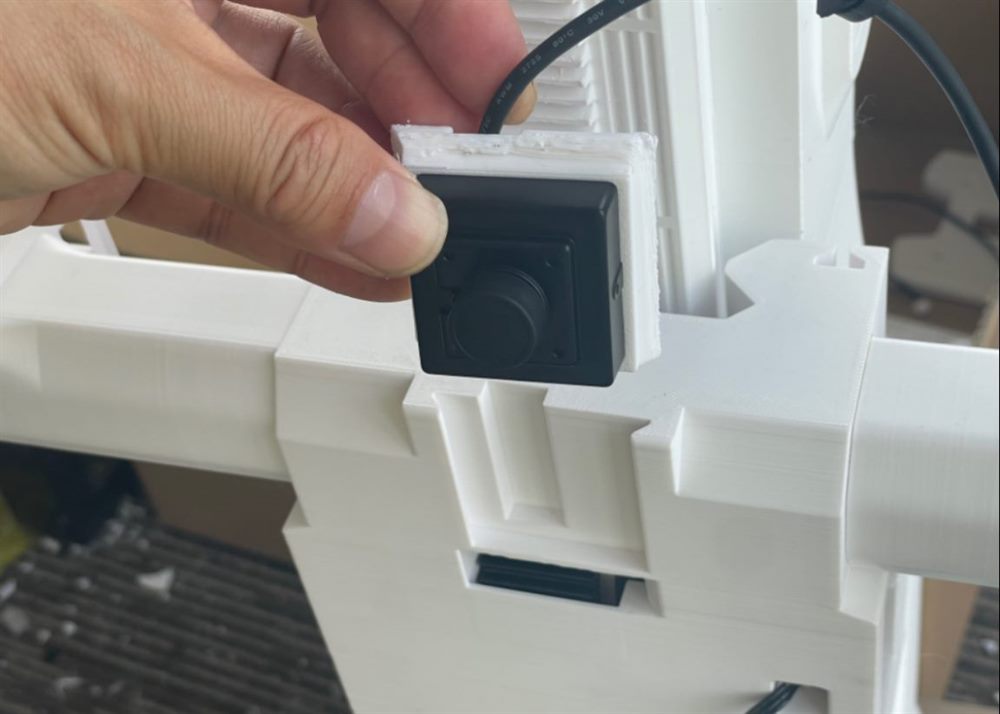
胸部相机安装位置#
7. 安装从臂与整理线束#
把左右从臂分别固定到肩部 T 架两侧,使用对应的长 M3 内六角螺丝与 M3 螺母。先核对左右位置,再逐步紧固。
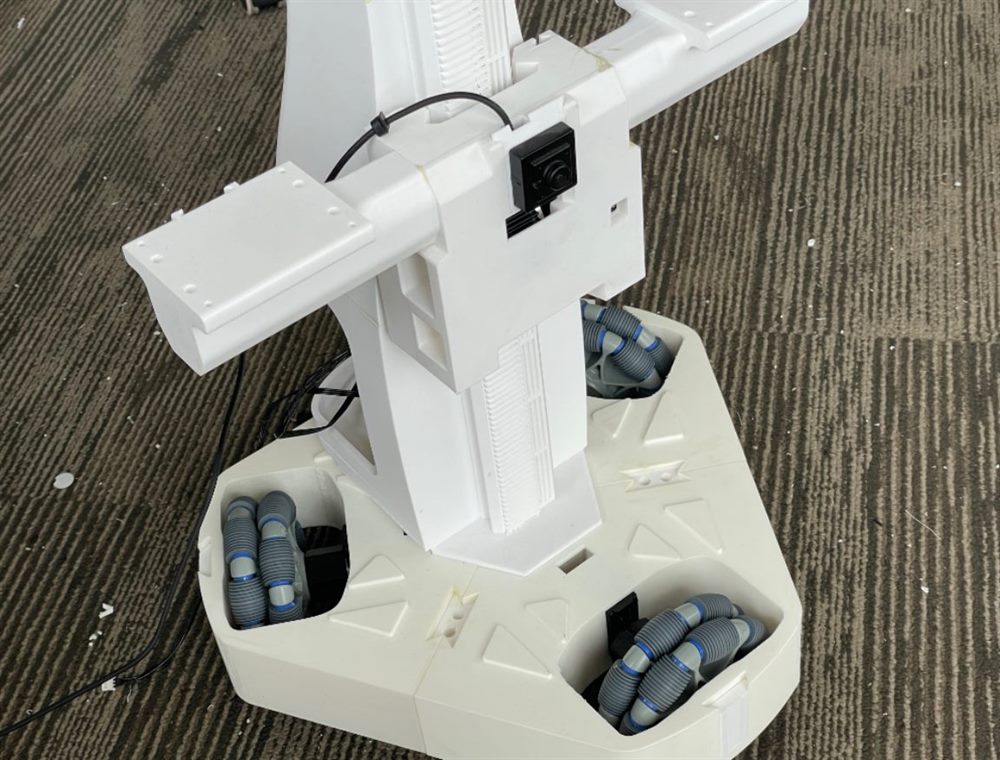
肩部 T 架与机械臂安装区域#
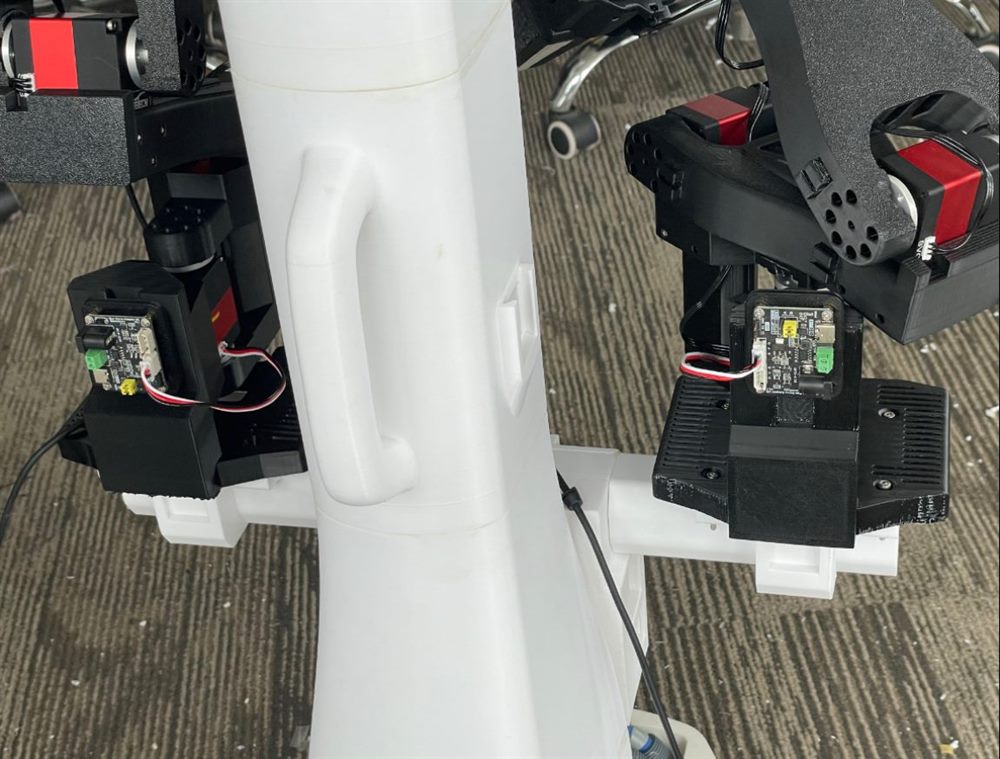
机械臂安装紧固件#
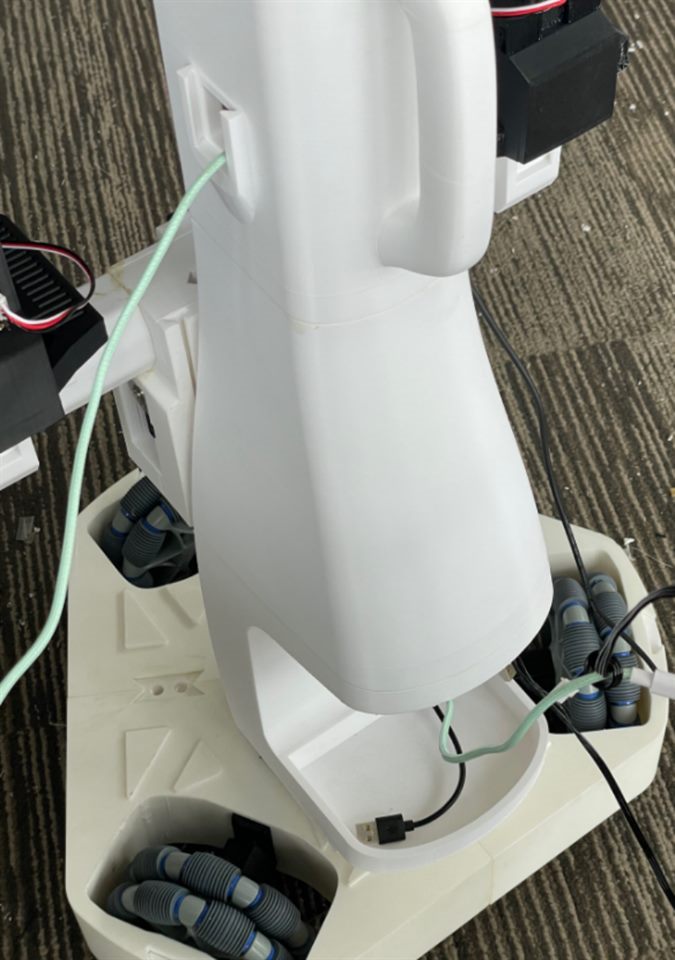
立柱走线孔#
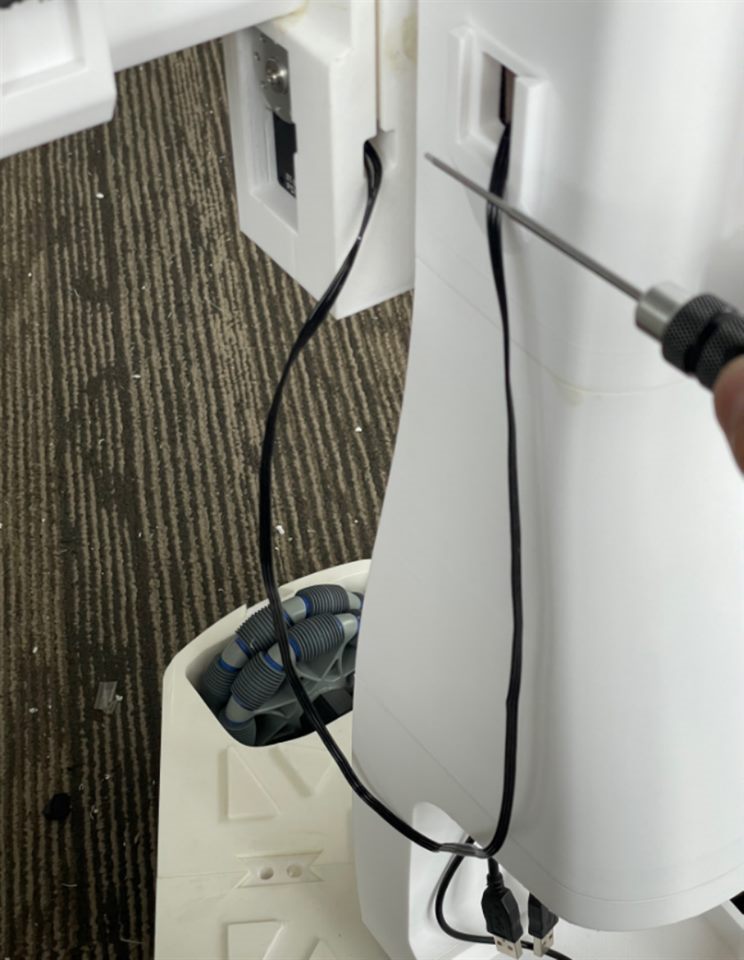
机械臂与相机线穿过立柱#
将 ID 11 升降舵机的三针线连接到左臂舵机驱动板。检查肩部最高与最低位置的线长余量,不要让插头承担线缆拉力。
线束 |
包含线路 |
|---|---|
左侧 |
左臂电源、左臂 Type-C、左腕相机 USB、胸部相机 USB、升降舵机线 |
右侧 |
右臂电源、右臂 Type-C、右腕相机 USB |
穿好线后套上保护线套,保留接头检查与更换空间。
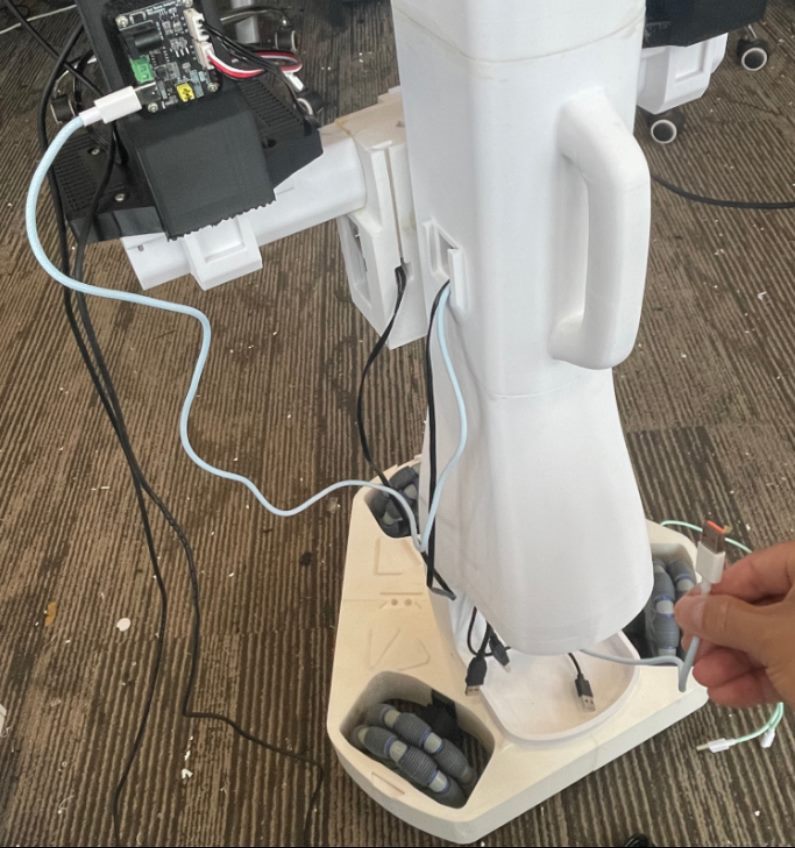
左侧线束#
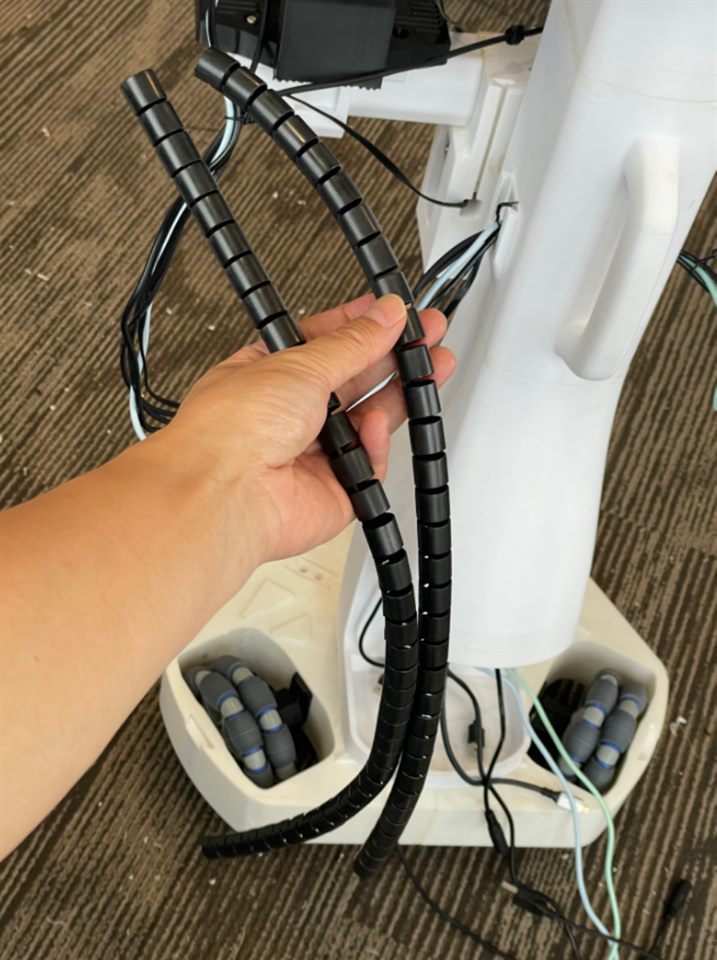
右侧线束#
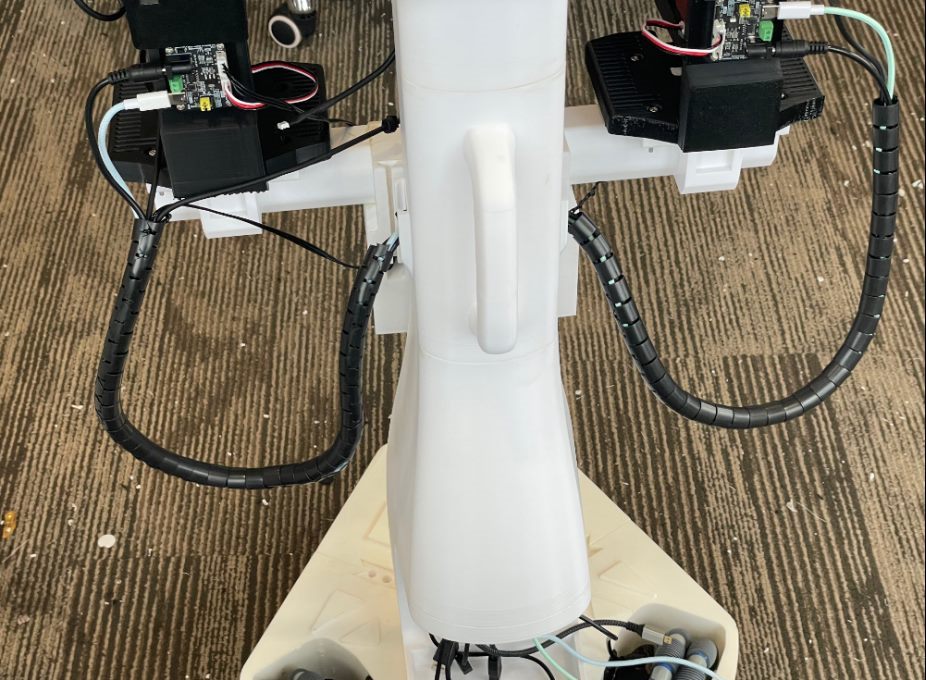
装好保护套的线束#
8. 安装显示、计算与供电模块#
显示屏使用四颗 M3×6 螺丝固定到打印支架,再滑入机身后部燕尾槽,连接短 Micro HDMI 线与 Type-C 供电线。显示屏型号与配重质量未在原始 BOM 中完整列出,请结合自己的配置核对。
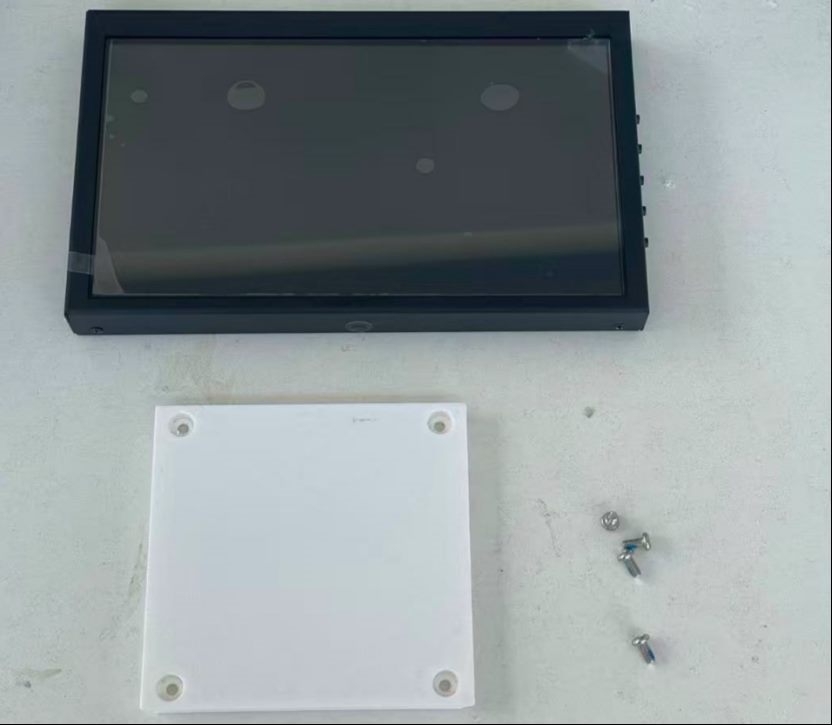
显示屏与打印支架#
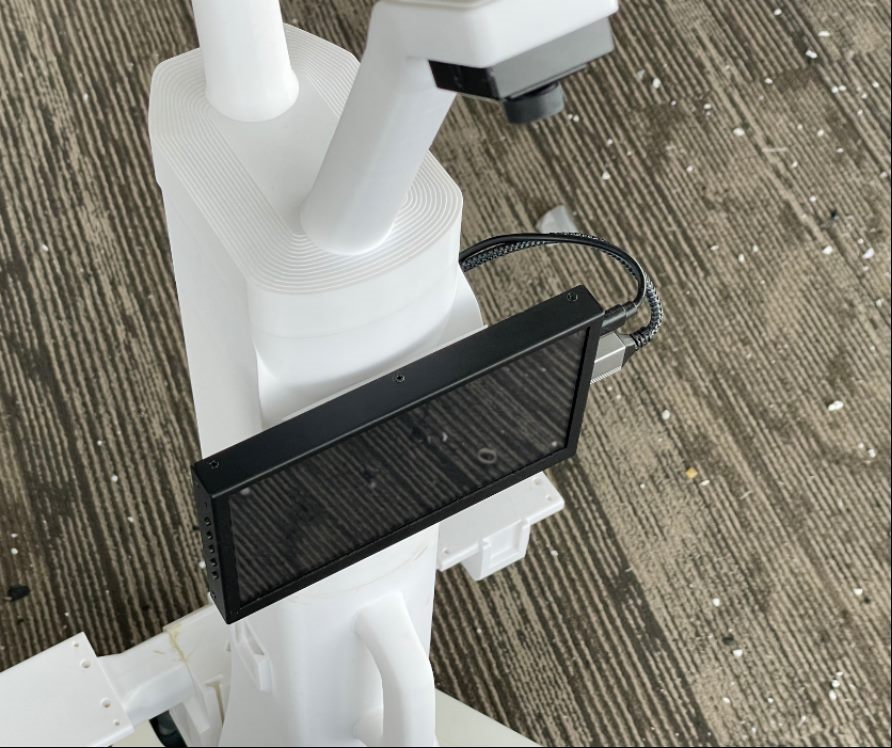
显示屏安装在后侧燕尾槽#
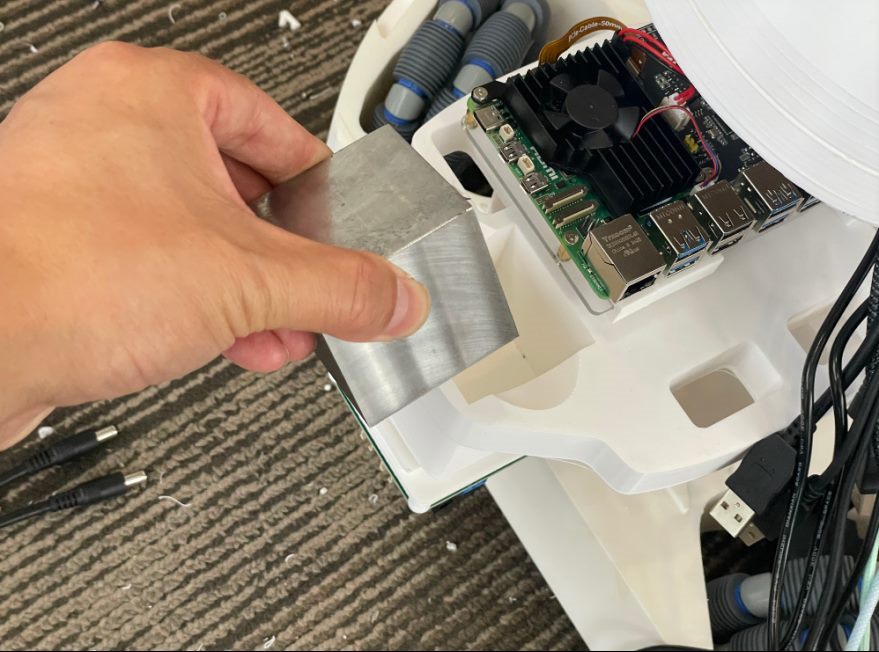
后部空间中的树莓派、降压模块、电池与配重布局#
在后部支撑中安装树莓派 5、降压模块、电池与配重。原始组装图采用以下供电分路:
路径 |
连接方式 |
|---|---|
双从臂 |
电池 1 → 一分二电源线 → 左右臂 DC 线 |
计算端 |
电池 2 → 降压模块 → 树莓派 Type-C 电源口 |
上电前按元件标识核对电压、极性和连接位置,完成接线后再供电。主臂位于 PC 侧,使用自己的电源配置。
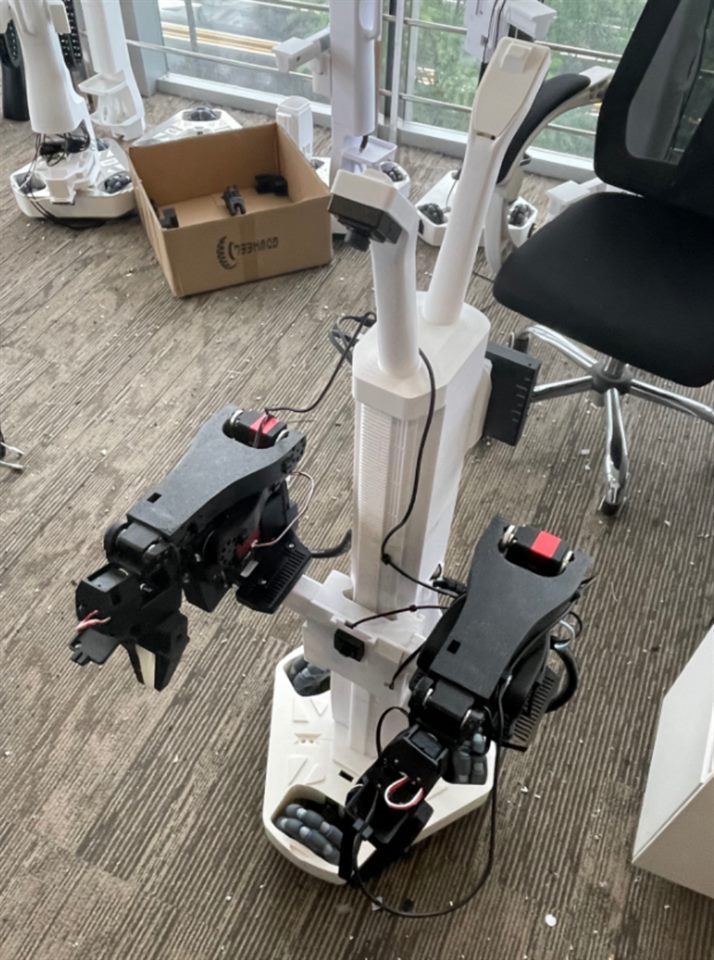
二代机器人供电连接示意#
9. 分模块检查#
首次整机检查采用与二代型号匹配的 Host 和键盘客户端。Pi 上:
python -m lerobot.robots.alohamini.alohamini_host \
  --robot_model alohamini2 \
  --no_follower
PC 上:
python examples/alohamini/teleoperate_bi.py \
  --robot.remote_ip <Pi_IP> \
  --robot.robot_model alohamini2 \
  --no_leader
该步骤需要先完成后续 软件安装 与 设备配置。先用短暂、单方向输入检查底盘,再用 U/J 检查升降,完整按键见 遥操作。
原始装配指南还引用 examples/debug/wheels.py 与 axis.py。当前这些独立脚本保留自己的舵机型号和几何常量,尤其升降脚本默认 STS3215,而二代使用 STS3095;直接运行前必须核对和适配,详见 调试与排错。
检查结果应包括:轮组运动无干涉、升降无卡滞、线束无拉扯、左右臂固定可靠、相机可识别、供电连接稳定。发现异常先返回对应装配步骤,再进入下一阶段。