AlohaMini 1#
一代硬件教程 提供物料清单、装配步骤和组装照片。
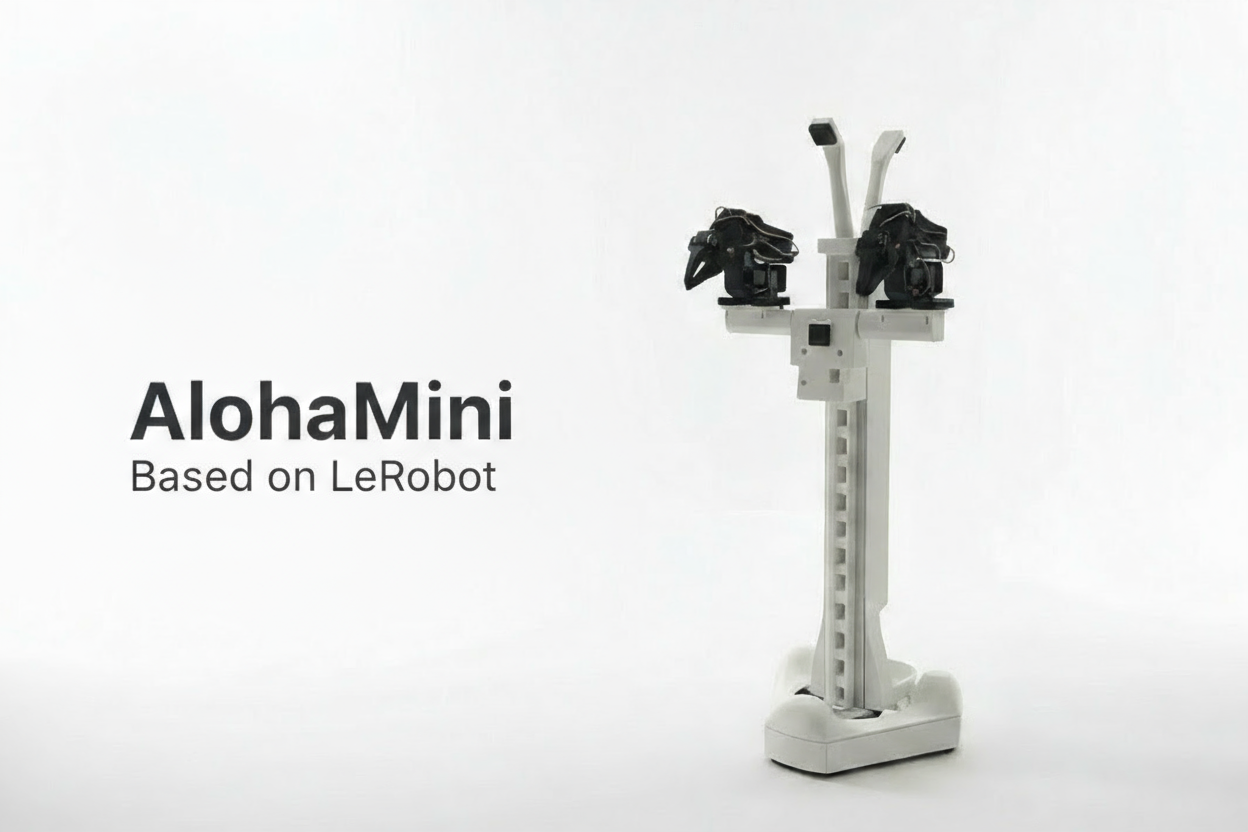
一代使用 SO-ARM100 / SO-ARM101 双臂,具有轮式底盘与电动升降机构。这里保留一代的硬件、软件和仿真入口。
硬件资料#
软件与仿真#
当前统一软件入口为 lerobot_alohamini。请选择与一代对应的硬件配置。
仿真资源请查看 仿真指南。
与二代的区别#
二代更换了机械臂并强化底盘和升降机构。查看 机型与参数,确认设计差异后再决定是否升级。
一代软件参数#
参数 |
一代取值 |
|---|---|
整机型号 |
|
主臂 profile |
|
常用主臂校准 ID |
|
数据接口 |
16 维 |
轮组与升降舵机 |
STS3215 |
升降传动参数 |
84 mm/rev |
在 Pi 启动:
python -m lerobot.robots.alohamini.alohamini_host --robot_model alohamini1
在 PC 启动:
python examples/alohamini/teleoperate_bi.py \
  --robot.remote_ip <Pi_IP> \
  --robot.robot_model alohamini1 \
  --teleop.id so101_leader_bi \
  --teleop.arm_profile so-arm-5dof \
  --fps 50 \
  --camera-fps 30
使用统一教程时替换哪些内容#
安装、设备发现与数据工作流可参考本站统一教程。涉及硬件的步骤使用一代结构与参数:
校准命令改为一代机型和 SO 主臂 profile。
遥操作、录制、回放和评估保持
alohamini1。数据集使用独立名称,记录其 16 维 state/action 定义。
模型使用与一代数据匹配的检查点。
摄像头名称以当前实际配置和已有数据为准。
从旧版本迁移前,保留校准、数据集、机型与相机配置记录。旧数据可能还涉及角度/归一化表示差异,应检查配置中的 use_degrees 兼容选项及原数据语义,不要只根据数组长度判断兼容性。
保留与升级#
一代仍可用于遥操作、数据采集和模型实验。升级二代涉及机械臂、升降与底盘结构,以及软件中的 profile 和数据接口;这是一组硬件与配置变更,需要重新检查装配、校准与训练数据。