仿真与模型可视化#
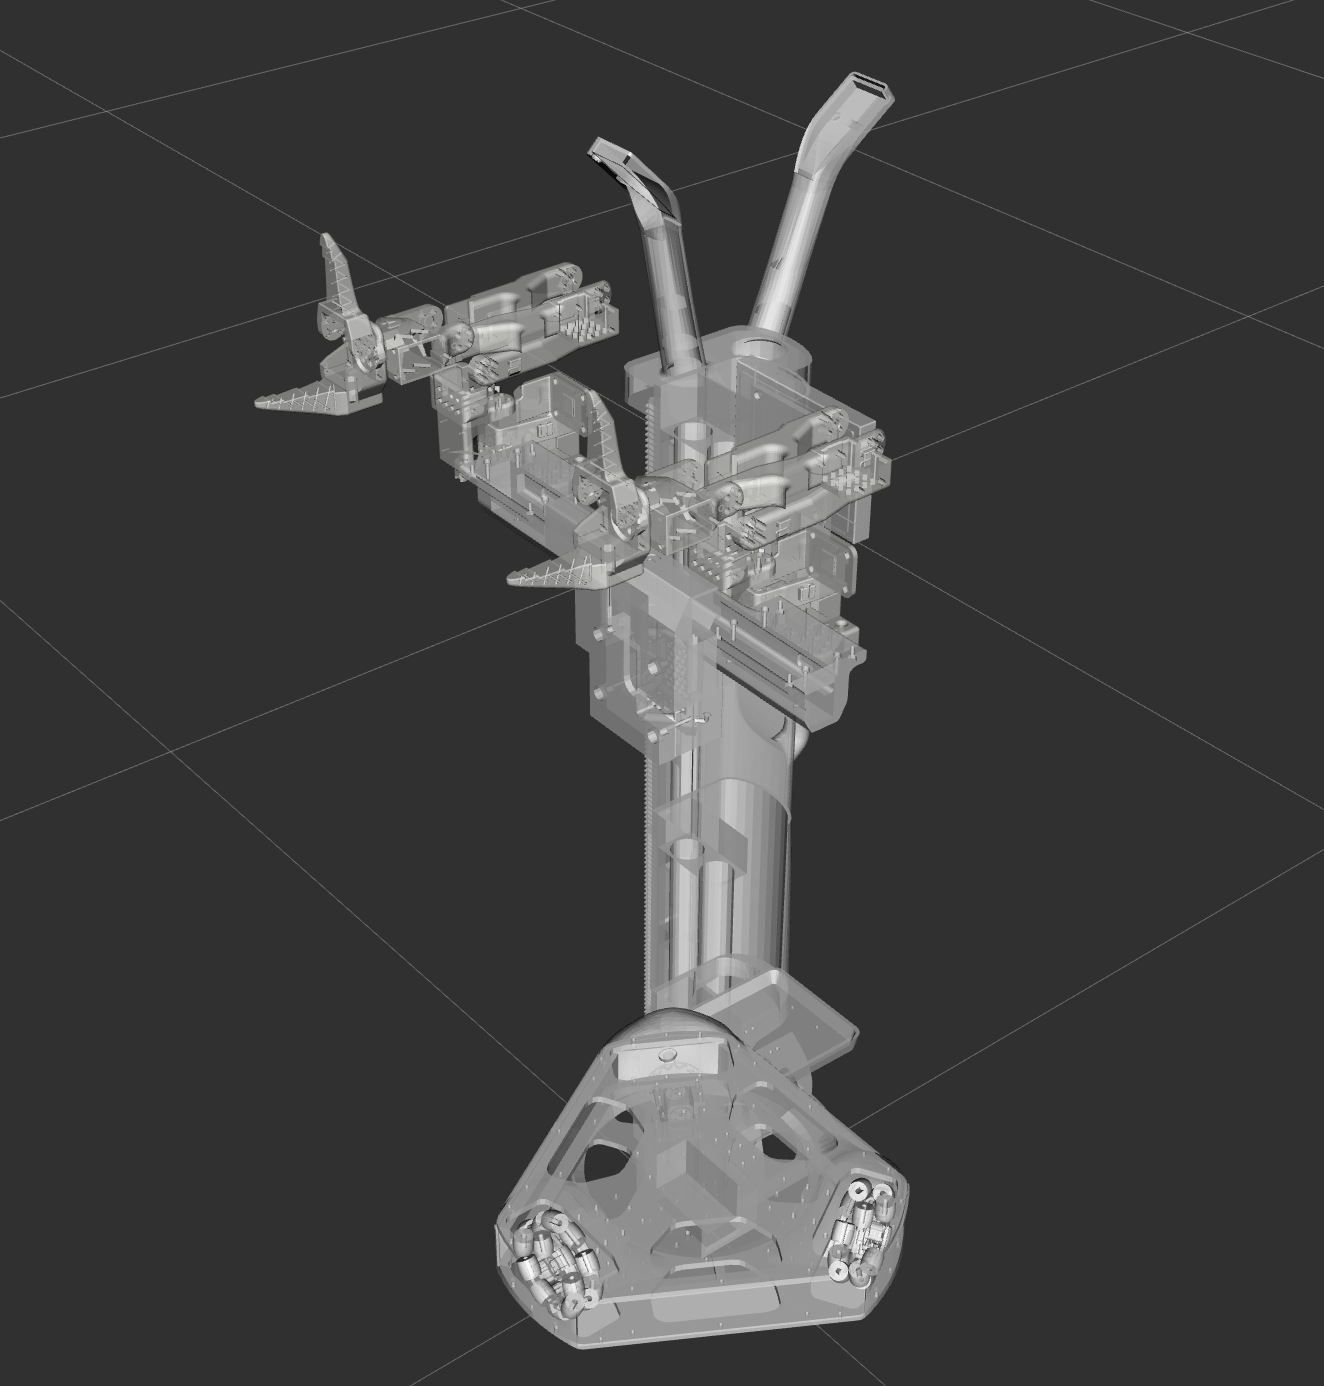
另有软件仓库的 video2sim 场景重建 与 仿真数据生成/转换。一代机器人的配置见 一代仿真教程。
硬件仓库的现有模型资源位于 AlohaMini1/simulation,对应一代机器人。本页以当前包实际采用的 ROS 2 / ament_cmake / colcon 构建方式为主。
资源包含什么#
路径(相对仿真工作空间) |
内容 |
|---|---|
|
一代机器人模型与关节结构 |
|
机器人各部件网格 |
|
RViz 可视化配置 |
|
ROS 2 模型显示入口 |
|
保留的 ROS 1 显示文件 |
|
保留的 Gazebo 启动文件 |
当前显示入口启动 robot_state_publisher、joint_state_publisher 与 rviz2。模型展示不等同于真机控制,也不代表二代动力学与控制器已经适配完成。
1. 准备 ROS 2 环境#
先在 Linux 上安装适合自己系统的 ROS 2 版本,并加载环境。以下 <distro> 需要替换成实际发行版名称:
source /opt/ros/<distro>/setup.bash
原始教程采用 Ubuntu 系的依赖工具:
sudo apt update
sudo apt install -y python3-colcon-common-extensions python3-rosdep
已经初始化过 rosdep 的系统不要重复初始化。未初始化时,按 rosdep 安装流程完成初始化与索引更新。
2. 进入正确工作空间#
以下目录位于 AlohaMini 硬件仓库,与整机控制的 lerobot_alohamini 是两个仓库:
cd /path/to/AlohaMini/AlohaMini1/simulation
rosdep install --from-paths src --ignore-src -r -y
colcon build
source install/setup.bash
当前包名保留大写 Aloha,启动命令需要与其一致。
3. 启动模型可视化#
ros2 launch Aloha display.launch.py
预期打开 RViz2,加载一代机器人模型。若只看到空场景,检查模型加载日志、TF、固定坐标系,以及 robot_state_publisher 是否成功启动。
每次新终端都需先加载 ROS 2 环境和该工作空间的 install/setup.bash。
4. 常见问题#
现象 |
检查方向 |
|---|---|
找不到包 |
是否构建成功、是否 source 工作空间、包名大小写 |
找不到 meshes |
资源路径是否完整,安装产物是否包含 meshes 目录 |
找不到 ROS 依赖 |
在工作空间重新检查 rosdep 输出与系统发行版 |
模型不显示 |
发布节点、TF、RViz 固定坐标系、URDF 加载日志 |
与真机形态不同 |
当前 URDF 对应一代,不能直接当作二代模型 |
ROS 1 与 Gazebo 资源的范围#
原始 README 同时介绍 ROS 1 和 ROS 2,但当前 CMakeLists.txt 与 package.xml 实际采用 ROS 2 的 ament_cmake。保留 ROS 1 launch 文件不等于当前目录可以直接使用 catkin_make 构建。
若需要 ROS 1/Gazebo,应先核对包构建配置、Gazebo 版本、插件和控制器适配;本教程暂不把未验证的 ROS 1 命令列为直接可运行的主线。
二代适配需要核对#
二代更换了机械臂与升降结构,适配时至少需要检查:几何尺寸、关节链、关节限位、质量与惯量、碰撞几何、相机位置,以及与真机控制字段的对应关系。完成这些之前,不应使用一代模型推断二代的碰撞范围或运动能力。