AlohaMini产品说明(面向K12教育)#
一、“具身智能”时代正在到来#
2026 年 7 月 17 日,国家主席习近平在上海出席 2026 世界人工智能大会暨人工智能全球治理高级别会议开幕式,并发表主旨讲话。
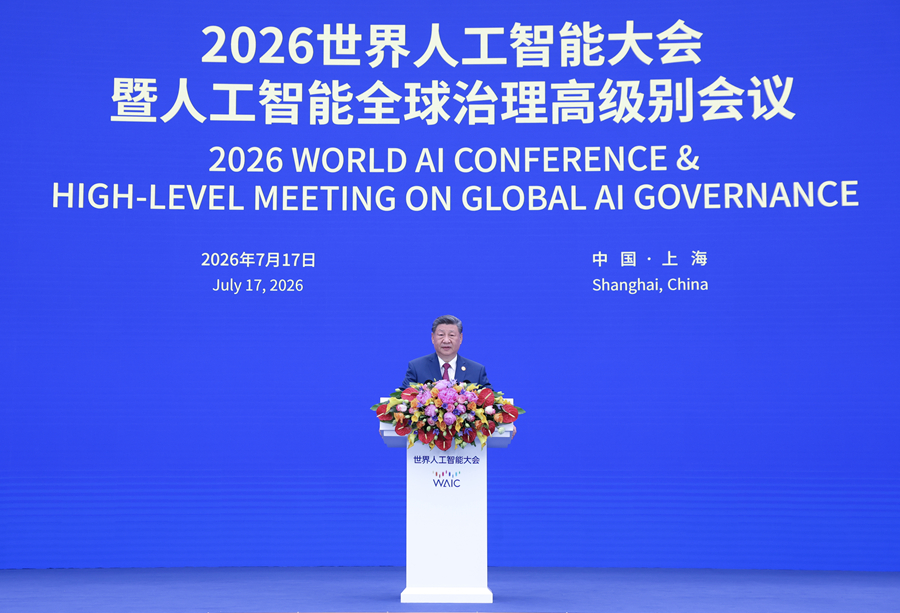
围绕人工智能发展与治理,习近平主席提出四点意见:
坚持开放共赢|强化风险意识|鼓励包容并蓄|倡导和衷共济
其中,在“坚持开放共赢,驱动创新发展”方面,习近平主席强调:
人工智能是世界经济增长的新引擎和新旧动能转换的加速器,正从“数字世界”走向“物理世界”。抓住难得的历史性机遇,鼓励开源开放、合作共享,全面促进人工智能科技创新、产业发展、场景应用,协同推进传统产业改造升级、新兴产业培育壮大、未来产业前瞻布局,让人工智能赋能千行百业。央视网讲话全文
人工智能,正从“数字世界”走向“物理世界”。
以 ChatGPT、DeepSeek、豆包等为代表的大模型,已经能够理解语言、图像和知识。
而具身智能(Embodied AI),让人工智能进一步拥有了感知和行动的能力:它能够看见环境、理解任务、控制机器人完成移动、抓取、摆放等操作,并在真实场景中不断学习和改进。
数字能力 会说|会看|会推理
↓
具身能力 能感知|能行动|能操作|能解决真实问题
目前,具身智能已成为国家重点布局的未来产业《“十五五”规划纲要》已将具身智能纳入未来产业重点方向。
国家税务总局数据显示,2026 年 1 至 5 月,我国具身智能产业保持较快增长:
领域 |
同比增长 |
|---|---|
具身智能产业企业销售收入 |
22.40% |
机器人本体与整机制造 |
30.10% |
AI 算法与软件集成 |
24.50% |
系统集成与行业应用 |
27.90% |
同期,工业企业购进具身智能机器人的总金额同比增长 2.3 倍,反映出具身智能机器人与工业生产的融合正在持续加深。随着技术从实验室走向工厂、服务与更多真实场景,产业需要的不再只是单一领域的技术人才,而是能够理解人工智能、机器人本体、视觉感知、数据训练和场景应用的复合型人才。
具身智能融合人工智能、机器人、机械结构、计算机视觉、数据训练和真实场景应用等多项能力。工业和信息化部、国务院国资委在 2026 年人形机器人与具身智能实景实训专项行动中,明确提出要培养“既掌握核心技术、又精通行业场景应用的多元复合型人才”,加快构建产业人才梯队。
人才培养要面向产业未来,也要从基础教育阶段开始播下种子。
学生不仅需要会使用人工智能工具,更需要理解人工智能如何感知、学习、决策与行动。
让学生在真实机器人上开展观察、操控、数据采集、模型训练和任务验证,是人工智能教育从“认识技术”走向“创造技术”的重要一步。
二、K12 具身智能教育现状#
近年来,人工智能、编程和机器人教育已逐步走进中小学课堂、社团和科技活动。学生通过图形化编程、智能硬件搭建、机器人控制与项目实践,开始理解算法、传感器和自动化技术如何影响真实生活。
机器人、人工智能类赛事也为学生提供了展示、交流与持续实践的舞台。教育部公布的 2025—2028 学年面向中小学生的全国性竞赛活动共有 47 项,其中,自然科学素养类赛事已覆盖人工智能、机器人、无人机、发明创造等多个方向。教育部名单
以下为与机器人和人工智能实践关联较为直接的代表性赛事:
赛事 |
主要实践方向 |
学生可获得的核心体验 |
|---|---|---|
全国青少年人工智能创新挑战赛 |
人工智能应用、智能硬件与创新实践 |
从问题出发,运用人工智能技术设计解决方案 |
世界机器人大会青少年机器人设计与信息素养大赛 |
机器人设计、编程、信息素养与任务挑战 |
搭建、编程、控制机器人,完成指定任务 |
全国青少年无人机大赛 |
飞行器操控、编程与工程实践 |
认识智能飞行、自动控制与工程协作 |
首届全国青少年人工智能大赛 |
人工智能基础、工具应用、科学研究、具身智能与大语言模型应用 |
从人工智能工具使用,进一步走向模型训练与真实场景实践 |
这些赛事共同构成了 K12 人工智能与机器人教育的重要实践生态:学生可以从编程、搭建和控制入门,逐步进入智能硬件、人工智能应用和科技创新项目。
从“控制机器人”到“让机器人学习”,是新的能力升级
传统机器人学习和竞赛,通常侧重搭建、编程、路径规划、传感器控制和固定任务执行。这些能力依然重要,是学生进入人工智能与工程实践的基础。
而具身智能进一步提出了新的问题:机器人不仅要执行人预先写好的指令,还要能够感知环境、理解任务、从人的示范中获得经验,并在真实环境中作出行动。
可以将这一变化理解为:
传统机器人实践 搭建机器人 → 编写程序 → 执行指定动作
↓
具身智能实践 观察环境 → 人来示范 → 采集数据 → 模型学习 → 真机行动 → 持续改进
这并不是替代传统机器人教育,而是在其基础上,让学生进一步接触人工智能与真实物理世界结合的前沿方向。
具身智能赛道,为 K12 学生提供了面向未来的真实实践出口
首届全国青少年人工智能大赛设置人工智能基础知识、人工智能工具应用、人工智能驱动科学、具身智能和大语言模型应用五个前沿赛道。其中,赛道四“青少年具身智能大赛”的独特之处在于:它不只考查学生是否能够控制机器人完成任务,更考查学生能否让机器人在真实场景中“学习”和“行动”。
赛事以“微型超市取货、结账”为应用场景,采用“线上仿真 + 线下真机”的比赛方式。学生需要完成环境理解、遥操作示范、数据采集、模型训练、仿真调试、真机部署和现场测试等环节。赛道四决赛指南
因此,这一赛道对应的并不是单一的机器人操作能力,而是一条完整的具身智能实践链路:
理解任务 → 教机器人示范 → 采集真实数据 → 训练或调用模型 → 在真机上验证 → 根据结果****持续改进
从目前公开的白名单赛事及赛项规则看,首届全国青少年人工智能大赛并非历史最久的机器人赛事;但它具有鲜明的前沿定位:将“具身智能”作为独立赛道,明确把模型、数据、仿真与真机实践结合起来。 同时,它也是首个落户上海的自然科学素养类白名单赛事,决赛汇集了来自全国 31 个省、自治区、直辖市、新疆生产建设兵团及港澳地区的 856 名选手。上海市政府报道
AlohaMini,让学校能够把“前沿赛道”变成日常实践
AlohaMini 作为首届全国青少年人工智能大赛决赛赛道四“青少年具身智能大赛”的比赛用机,为学校提供了连接日常教学、社团活动、研究性学习与赛事训练的统一平台。
学生可以先通过摇操作学习如何教机器人完成任务,再进一步完成数据采集、模型训练和真机验证;教师则可围绕同一设备,持续开展课程、社团项目、课题研究和竞赛备赛。
AlohaMini 的意义,不只是帮助学生参加一项赛事,更在于让学校能够提前开展面向未来的具身智能实践:让学生从“控制机器人”,逐步走向“理解机器人如何学习”,并尝试以真实数据和真实任务创造新的可能。
三、AlohaMini产品说明#
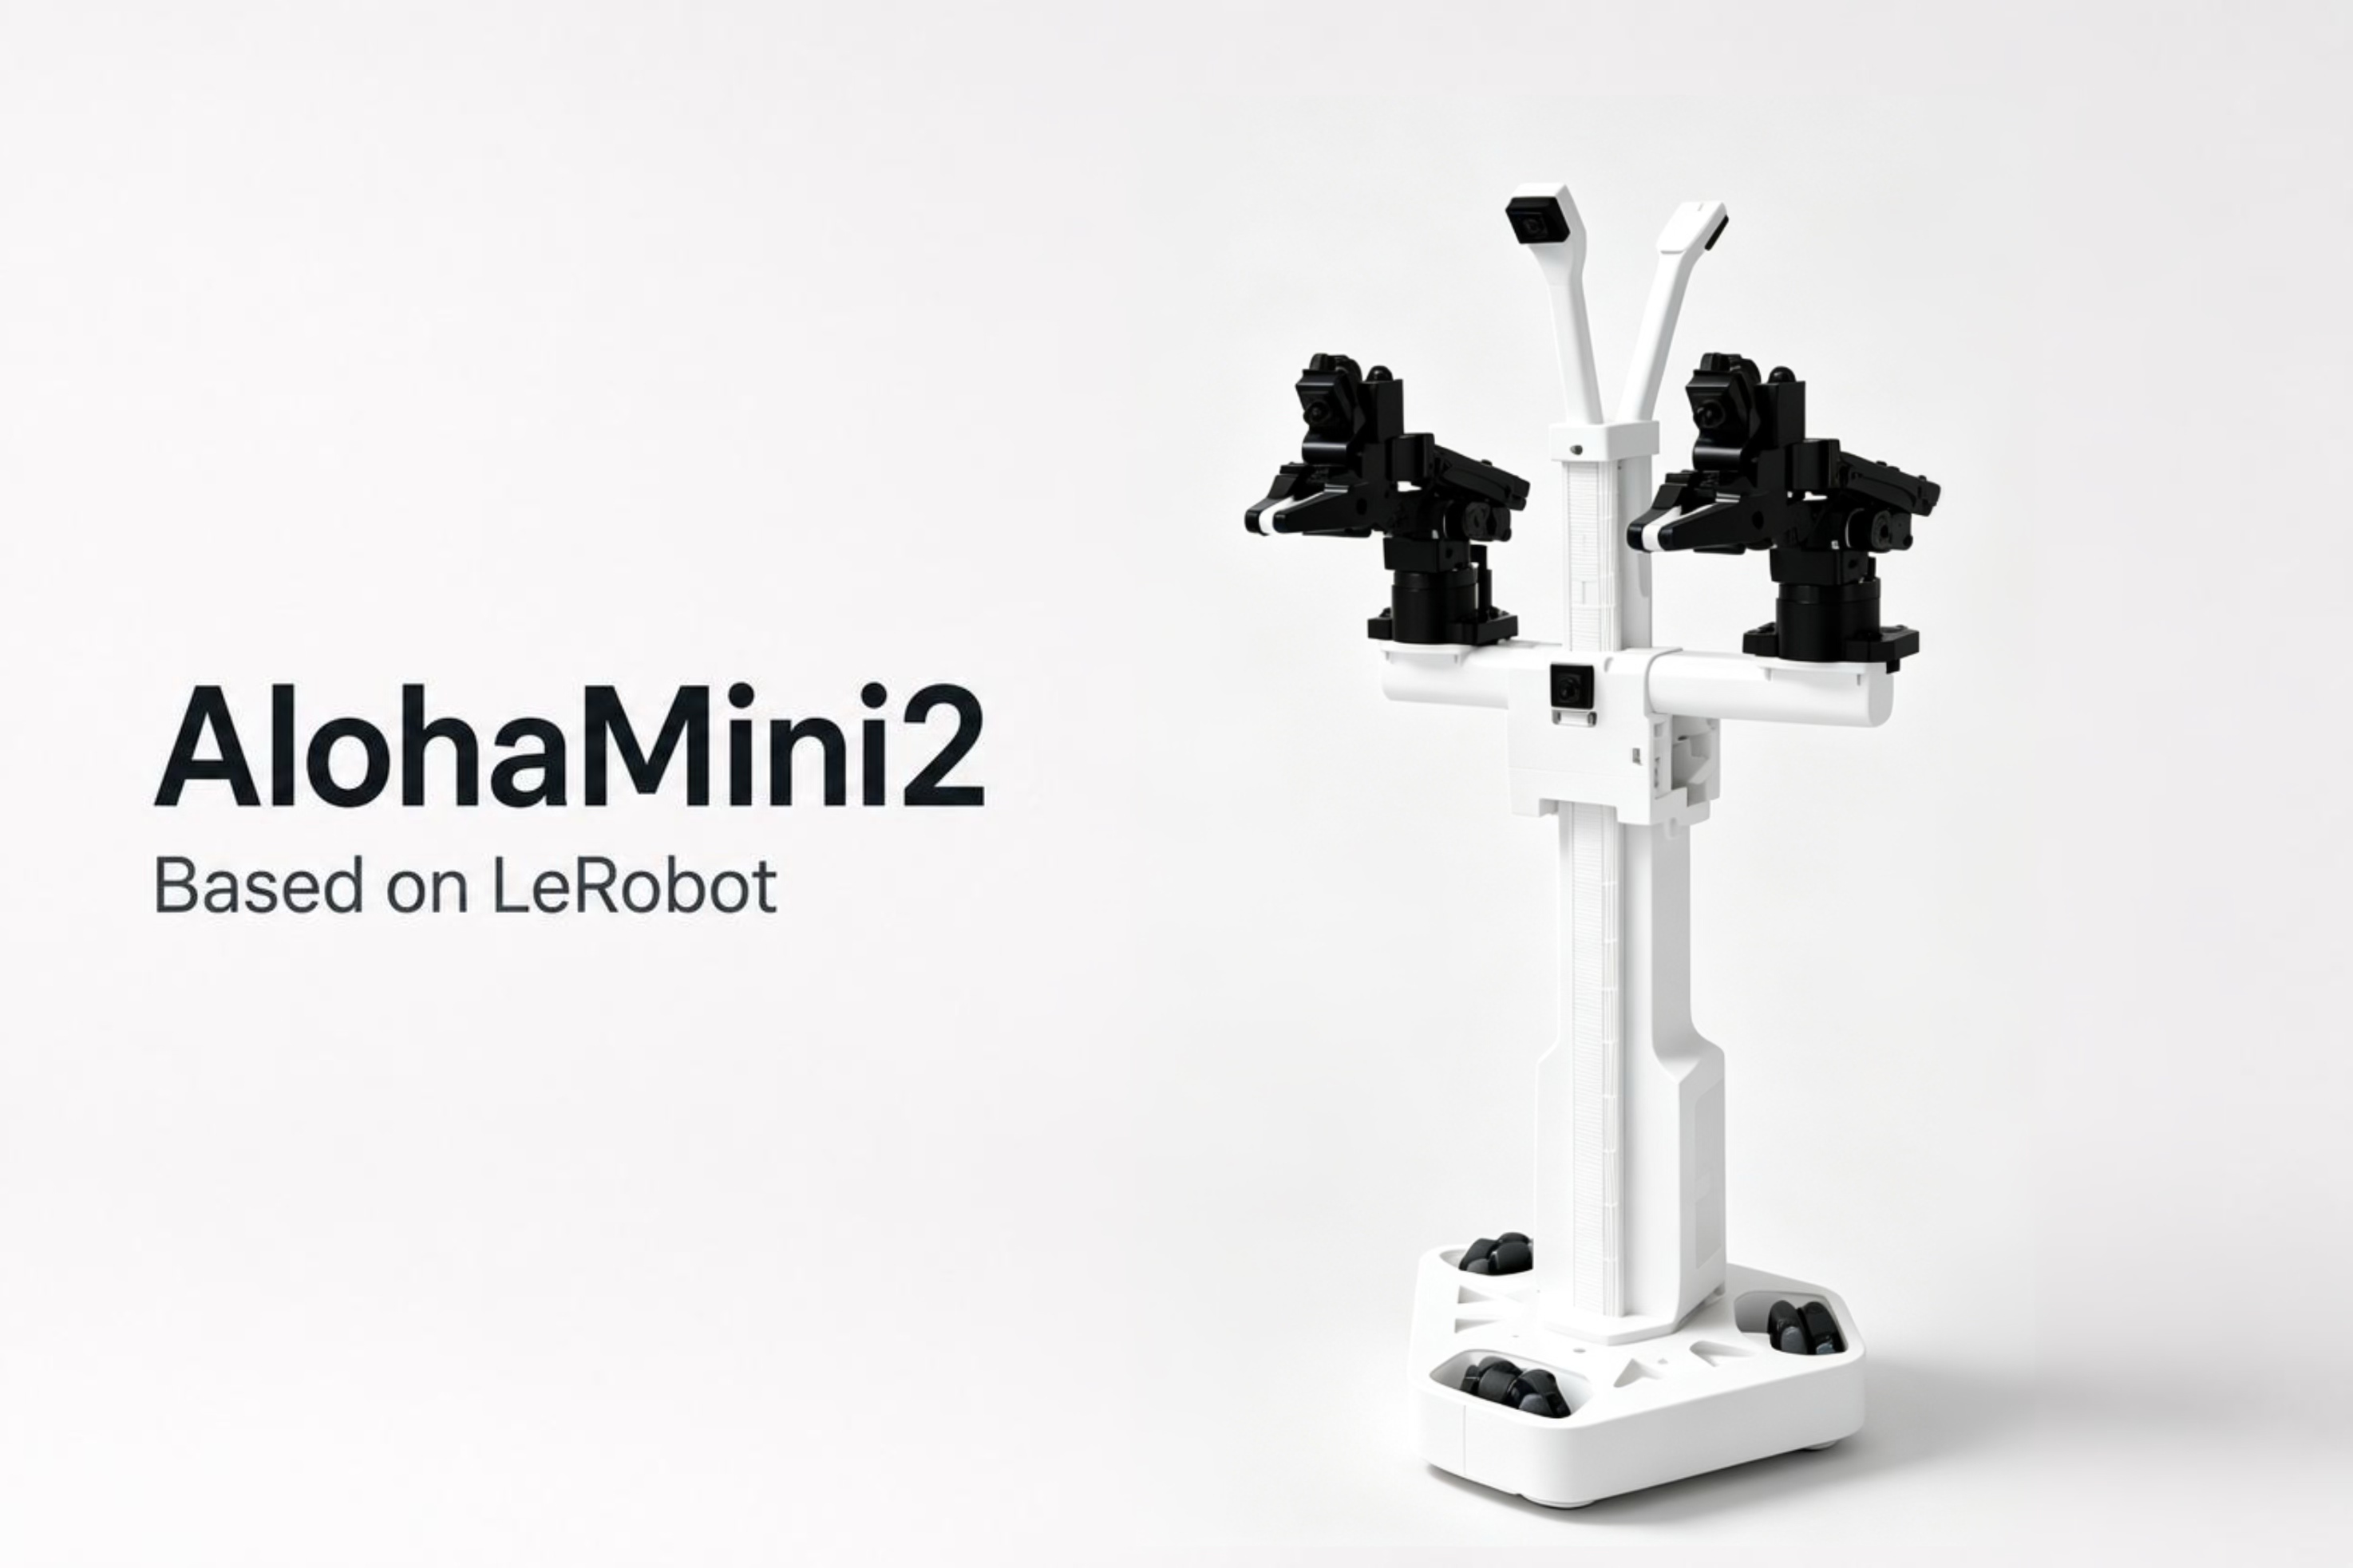
AlohaMini 是一台面向具身智能科普教育、学生课题研究、社团活动与竞赛实践的双臂可移动升降机器人。
硬件构型:AlohaMini能做什么任务?#
AlohaMini集成了移动、升降、双臂操作与视觉感知能力,可以支持学生围绕真实生活和校园问题,设计、训练并验证不同任务。
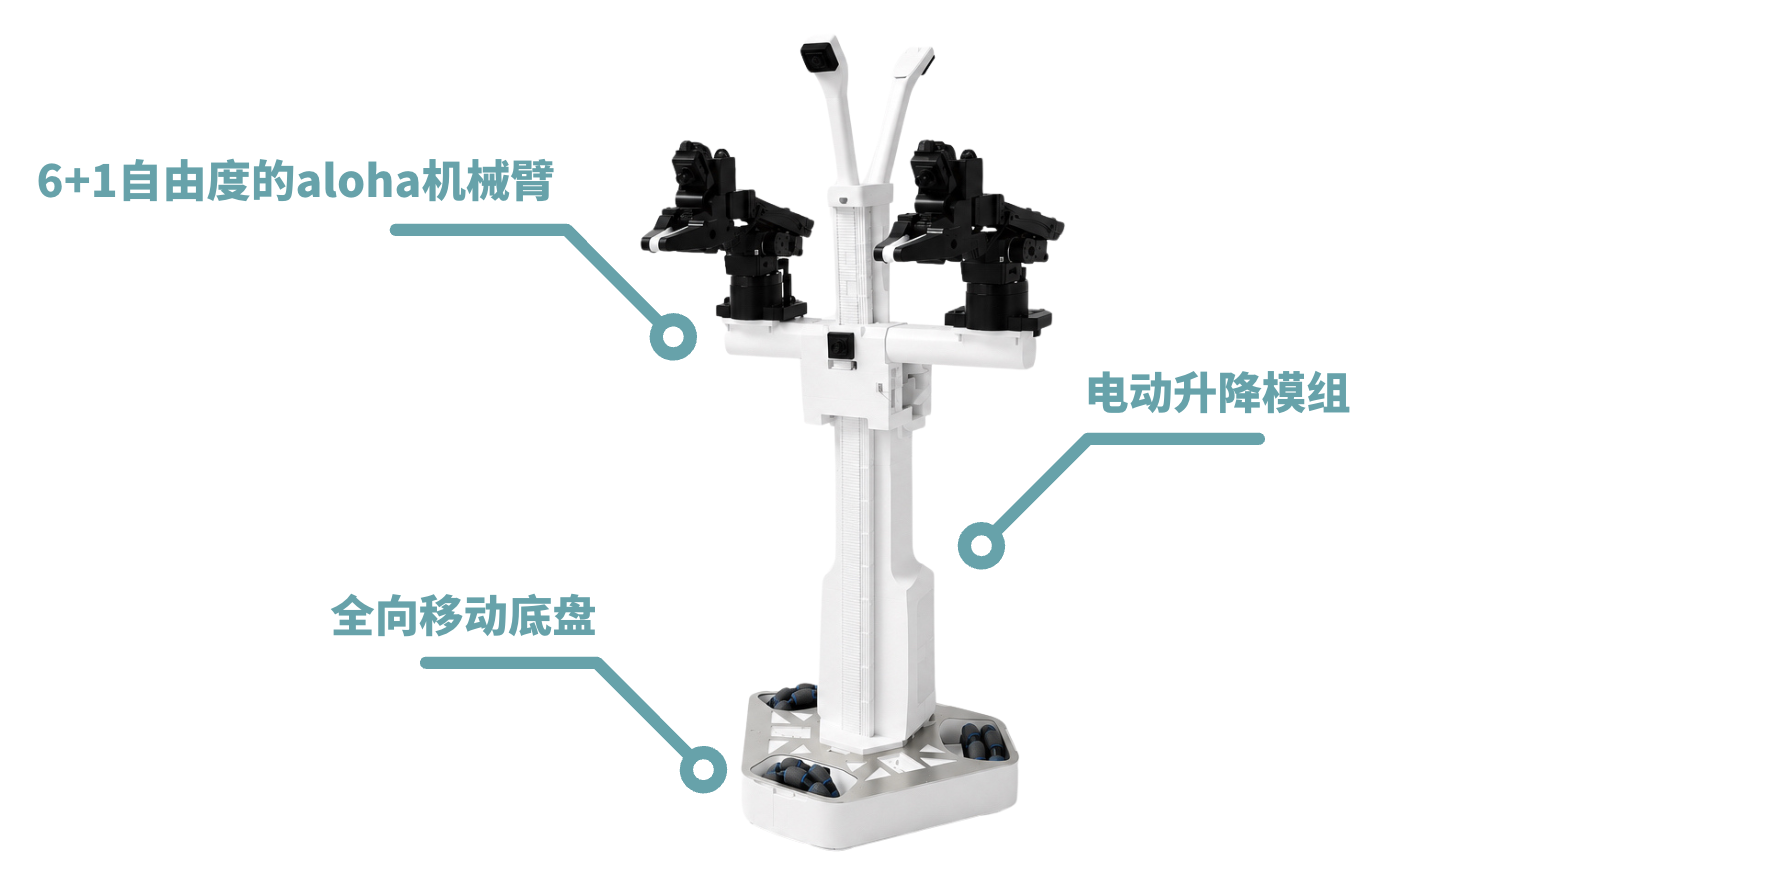
桌面操作:整理文具、分类积木、摆放实验材料,将物品准确放入指定容器。
低位拾取:从地面或较低位置拿取物品,再放置到桌面、收纳架或指定区域。
双臂协作:一只机械臂固定物品,另一只机械臂完成操作;也可以连续完成“拿取 - 移动 - 放置”等多步骤任务。
移动取放:在模拟商超、实验室或校园服务场景中,机器人自主移动至指定区域,识别目标物品,并完成抓取、转运和交付。
场景创新:学生可结合校园生活自主搭建场景,如“智能商超”“实验器材整理”“图书递送”“垃圾分类”“物资分拣”等
例如:
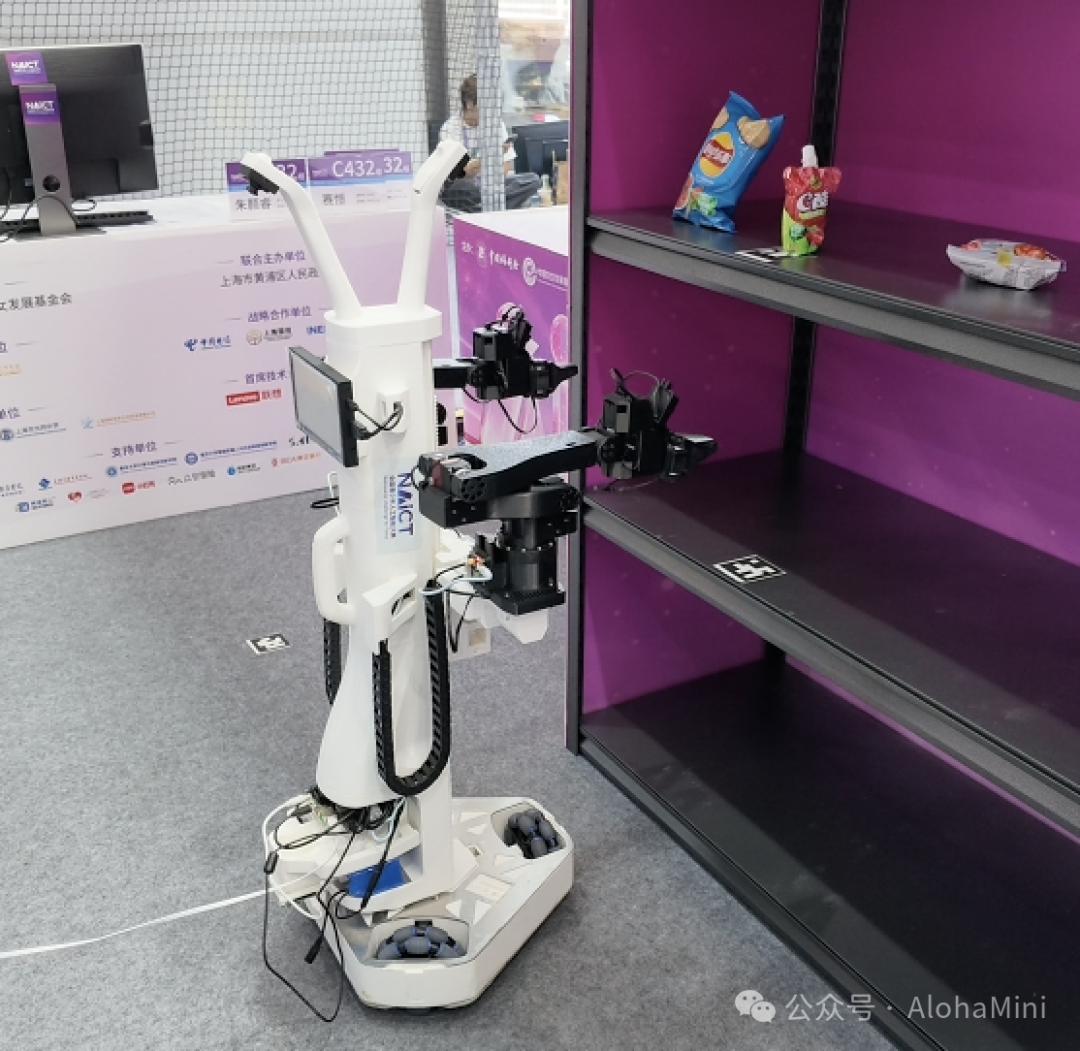
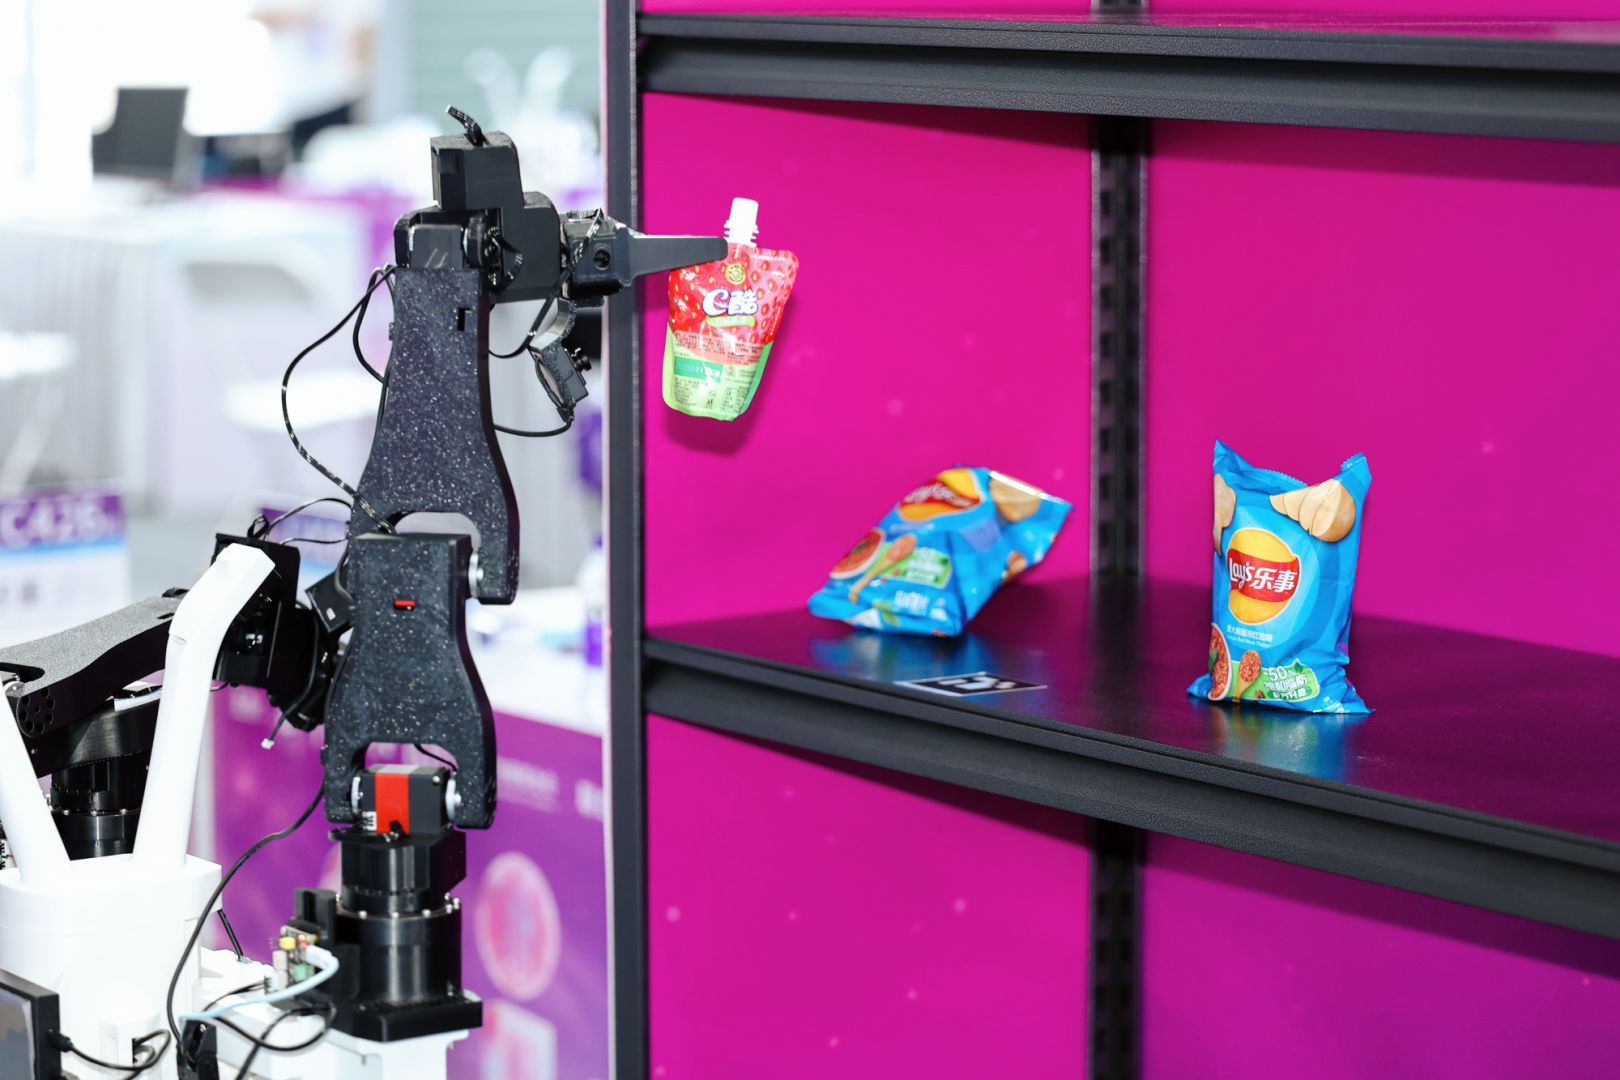
在首届全国青少年人工智能大赛具身智能赛道决赛现场,参赛学生围绕“智能商超购物”任务开展实践:AlohaMini 从起始点移动至目标货架区域,通过视觉识别定位目标商品,再由双臂完成抓取、转运,并将商品准确放置至交付区域。
模仿学习:AlohaMini 如何学会自主行动?#
模仿学习,是当前让机器人获得真实操作能力的重要方法之一。
与传统机器人按照固定程序重复动作不同,模仿学习让机器人从人的示范中学习任务。
可以把它理解为学生学习一项新技能的过程:
先观察老师怎样做➡️反复练习➡️独立自主地完成
对于机器人也是如此:
人示范一次,机器人学习一次;不断增加真实经验,机器人就有机会把任务做得更好
AlohaMini 通过以下流程,帮助学生理解机器人如何从“由人操控”逐步走向“自主行动”:
摇操作示范 → 数据采集 → 模型训练或推理 → 真机验证 → 迭代优化
第一步:摇操作示范
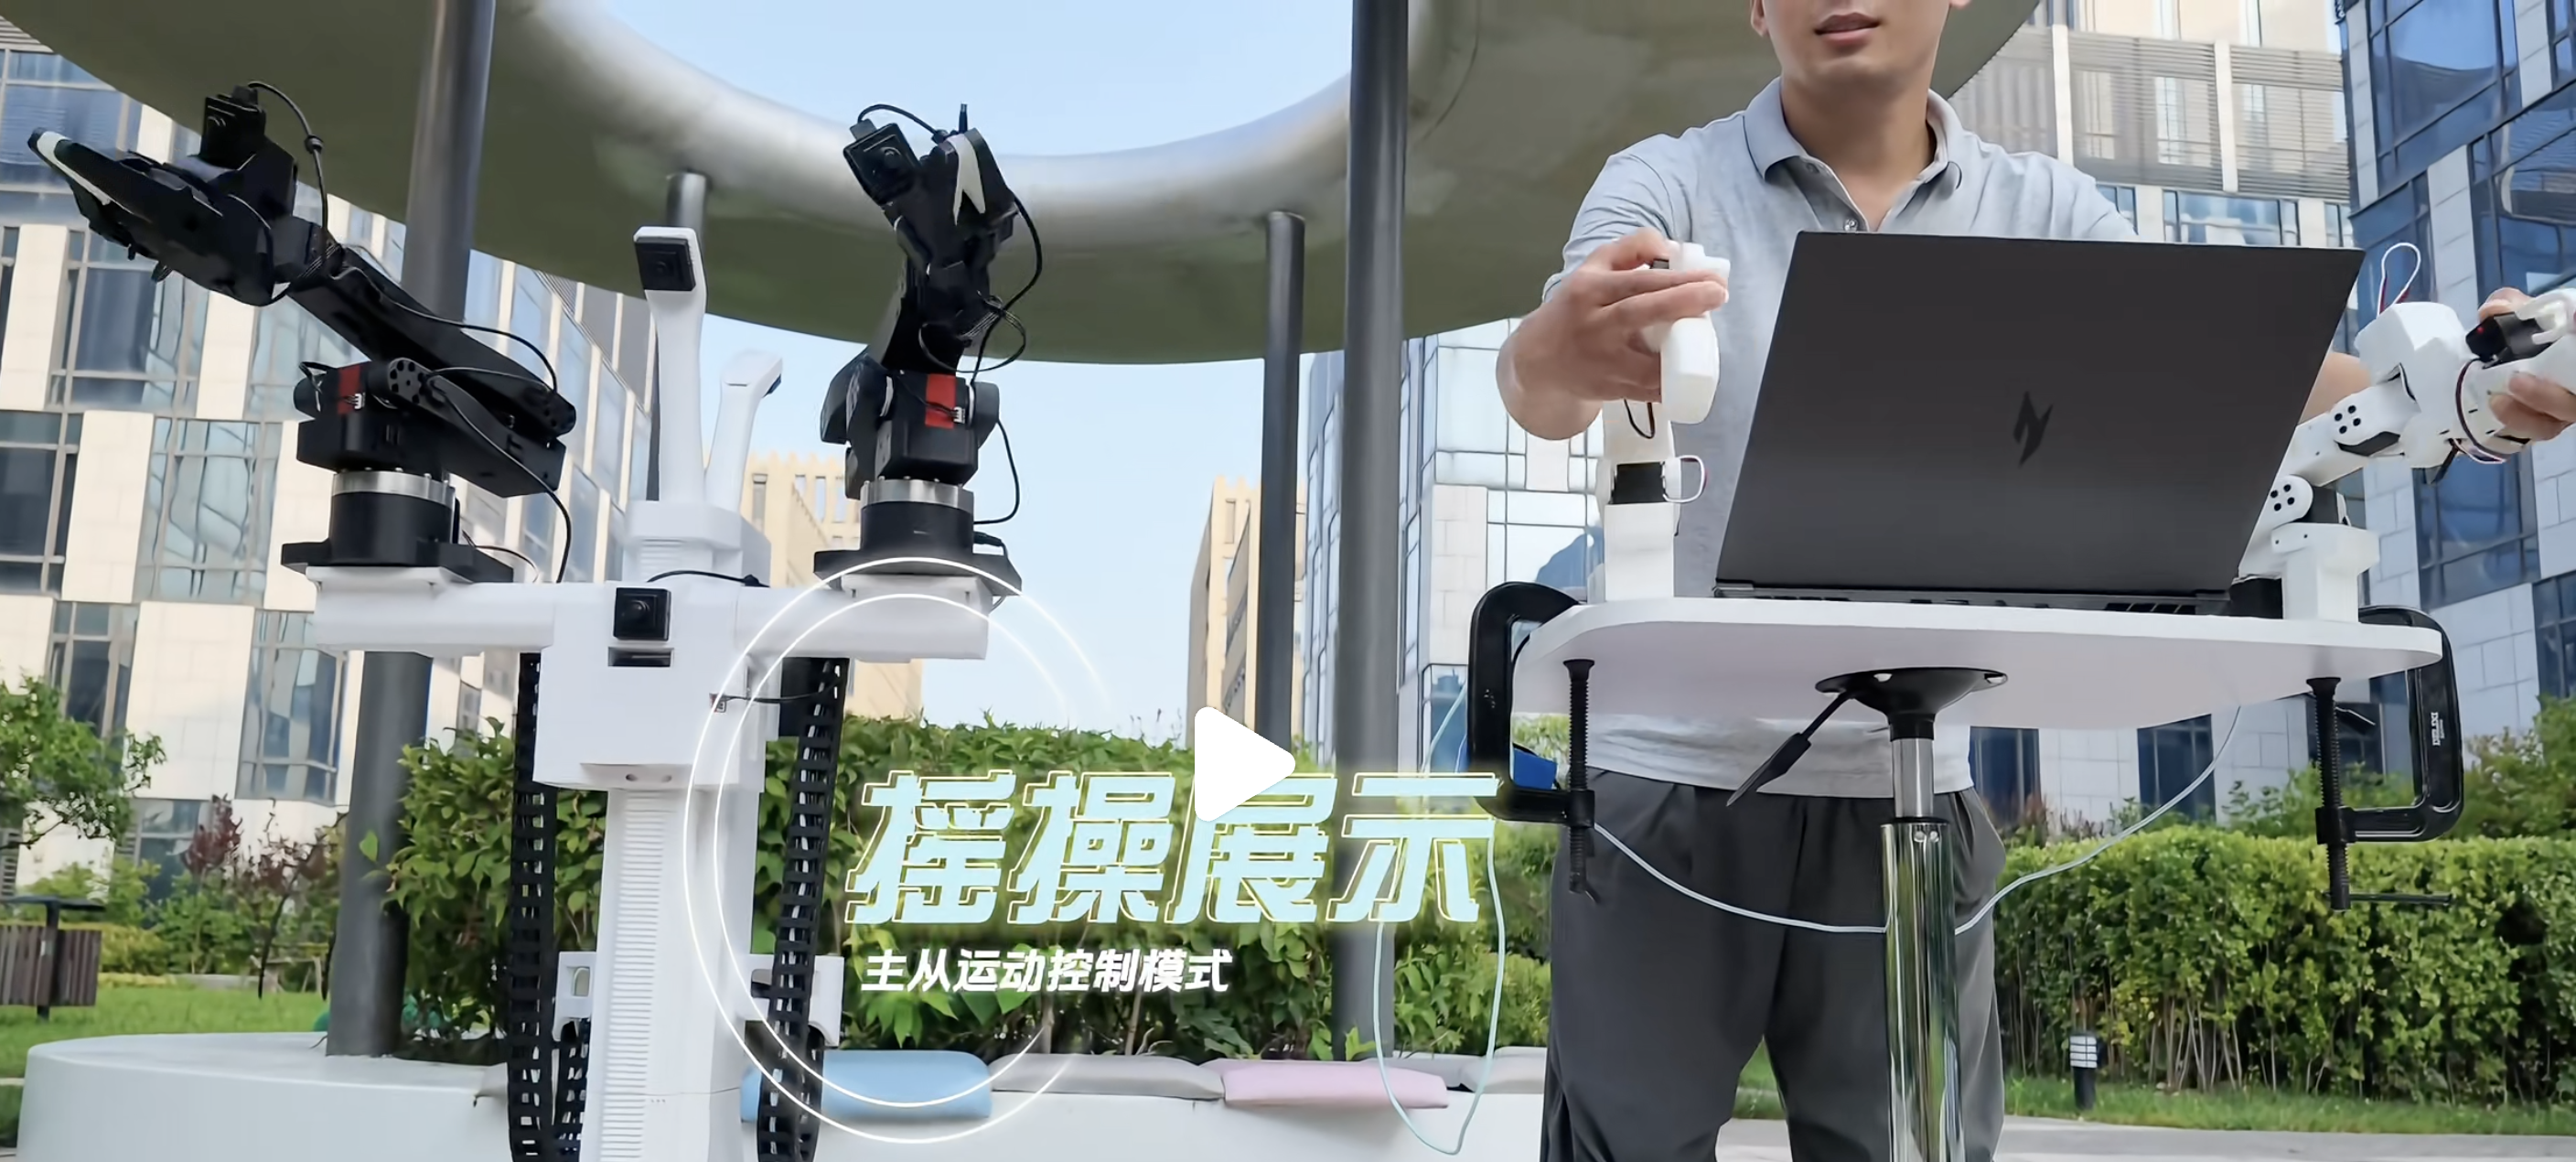
学生通过一对手持控制臂(Leader 臂),向 AlohaMini 示范如何完成一项任务。
这一过程称为“摇操作”或“遥操作”。
通俗来说,就是:学生亲手带着机器人完成一次任务,告诉它“这件事应该怎样做”。
第二步:数据采集
在学生示范的同时,AlohaMini 会同步记录:
机械臂如何移动;
夹爪在何时抓取、松开物品;
相机看到了什么画面;
机器人在完成任务时所经历的连续步骤。
这些记录构成机器人学习任务所需的真实数据,是机器人在真实环境中“看到什么、做了什么”的经验。
第三步:模型学习
利用采集到的数据,师生可以通过 ACT 等模仿学习方法,让机器人学习任务规律。
例如,当机器人看到目标商品时,模型会学习判断:下一步应当靠近还是抓取?应当怎样调整机械臂角度?抓取后又应当移动到哪里?
(注:ACT 是当前具身智能领域常用的模仿学习方法之一,尤其适合抓取、摆放等精细操作任务。)
Hugging Face 的 LeRobot 工具体系将 ACT 作为机器人模仿学习的重要入门方法之一。LeRobot ACT 文档
第四步:真机验证
完成模型训练或推理后,师生可以将学习结果运行在 AlohaMini 上,观察机器人能否在真实场景中自主完成相似任务。
例如,机器人是否能够识别目标物品?是否能够稳定抓取?是否能够把物品放到正确位置?
学生能够直观看到:模型的能力边界在哪里,真实环境中的光线、摆放位置、物体形状和操作路径,又会如何影响机器人表现?
第五步:迭代优化
如果机器人没有完成任务,学生可以分析原因:
示范次数是否不足?
任务环境是否变化过大?
相机是否看清了目标物品?
物品摆放方式是否影响抓取?
是否需要补充新的示范数据?
在补充示范、调整环境和重新测试的过程中,学生会经历一次真实的工程与科研过程:
提出问题、记录证据、调整方案、验证结果、持续改进。
通过 AlohaMini,学生可以从“教机器人完成一个任务”开始,进一步理解数据如何影响模型、模型如何影响动作,以及如何通过真实验证不断提升机器人的任务表现。
这样,具身智能不再只是一个抽象概念,而成为学生能够亲手参与、观察和研究的真实过程。
全栈生态适配:AlohaMini 如何持续支持前沿具身智能实践?#
具身智能仍处于快速发展的阶段,新的开源模型、训练方法和开发工具不断涌现。
AlohaMini 的价值,不只在于支持当前的教学任务,也在于为学生提供一个能够持续接触、理解和验证前沿技术的真实机器人平台。
AlohaMini 深度兼容 Hugging Face LeRobot 开源工具体系。
LeRobot 可以理解为一套面向机器人学习的开源“工具体系”。 它将机器人控制、数据采集、数据管理、模型训练、模型推理和真机测试等环节连接起来,并提供相对统一的使用方式。
这意味着,师生无需针对每一种方法都从零搭建复杂的软件环境,而可以基于 AlohaMini,在同一条实践链路中开展学习、测试与创新:
任务设计 → 摇操作示范 → 数据采集 → 模型训练或推理 → 真机验证 → 结果改进
目前,AlohaMini 已支持ACT、Diffusion Policy、FastWAM 等主流模仿学习方法的实践。对于初学者而言,ACT 等方法能够帮助学生理解:机器人如何从人的示范中,学习完成抓取、摆放、分拣等任务。
随着学习逐步深入,学生还可以围绕同一个任务,比较不同数据量、示范方式或学习方法对机器人表现的影响。例如:
增加示范次数,是否能提高任务完成的成功率?
改变物品的摆放位置后,机器人能否继续完成任务?
不同模型在抓取、分拣或双臂协作任务中,表现是否存在差异?
怎样改进场景设计和训练数据,让机器人完成任务更稳定?
这些问题既可以成为社团的长期项目,也可以发展为高中研究性学习、科技创新竞赛或课题论文的研究内容。
对于具备进阶基础的师生,AlohaMini 还可围绕 Pi-0.5、SmolVLA、EO-1、VLA-JEPA、GR00T N1.7、EVO1 等开源具身智能模型方向,开展复现、适配与真机测试。
当新的开源模型具备公开代码、开放接口,并满足相应软硬件条件时,AlohaMini 可作为真实机器人平台,支持师生开展适配、测试与验证。
因此,AlohaMini 不只服务于某一门固定课程或某一种固定算法,还可支撑不同深度的具身智能实践:
面向入门:理解机器人如何从人的示范中学习;
面向社团与竞赛:围绕真实任务进行数据采集、模型推理与调试;
面向课题研究:比较数据、模型和任务设计对机器人表现的影响;
面向前沿探索:在具备条件时,将新的开源方法带到真实机器人上进行验证。
从学习已有方法,到验证新的技术思路;从一次课堂体验,到持续积累课程案例、学生项目和研究成果,AlohaMini 为学校提供了一条连接开源技术与真实机器人实践的路径。
注:不同开源模型对计算资源、传感器配置、软件环境和任务形态有不同要求,具体适配范围以实际条件及官方技术支持方案为准。
软硬件全开源:AlohaMini 如何支持学生从使用者走向创造者?#
AlohaMini 的软硬件全开源,使学生不只能够使用既有功能,还可以围绕自己的课题和创意,理解、修改并拓展机器人的能力。
AlohaMini 1 与 AlohaMini 2 已开放硬件与软件资料。具备进阶基础的学生、教师,可根据课题或项目需要,进一步修改机械结构、增加传感器或末端工具,开发新的控制方式,并围绕实际场景构建属于自己的机器人应用。
可开放与扩展的内容包括:
机械结构设计图纸;
机器人数字模型与仿真描述文件;
底层控制与软件支持代码;
面向 LeRobot 的机器人软件支持与开发资料。
相关开源资料:
从完成一个既定任务,到为机器人设计新的能力、工具和场景,AlohaMini 为学生提供了由“使用者”走向“创造者”的空间。
来自开源社区的创意实践
AlohaMini 的开放性,为全球创客开展二次开发提供了基础。
目前,已有多位海外开发者可以在AlohaMini的基础上进行二次开发,以探索更多有趣且真实的应用。
案例 1
海外创客 Eric Gradman把视觉模型、Hermes Agent、行为树和导航能力接入AlohaMini,使得AlohaMini能够与人语音对话互动、在家中建图导航、自主停靠指定工作地点、看见并理解周围环境、甚至用机械臂外挂的激光逗狗玩。
暂时无法在飞书文档外展示此内容
案例2
来自东京大学松尾·岩泽实验室(Matsuo Iwasawa Lab)的开发者 @PgChiyo 在AlohaMini基础上升级了底盘、电池、夹爪、机械臂。
暂时无法在飞书文档外展示此内容
案例3
海外创客sean将AlohaMini与 SO107 机械臂和XLeRobot 夹爪结合。
暂时无法在飞书文档外展示此内容
案例4
海外创客 Histochemichael 为 AlohaMini 开发了一套远程遥操作方案:操作者可使用 4 个脚踏板控制底盘前后移动及机器人的升降,通过电脑摄像头进行面部追踪来控制底盘转向,并使用 So101 主操作臂远程同步控制 AlohaMini 的双臂动作
暂时无法在飞书文档外展示此内容
案例5
海外创客skpro109为 AlohaMini 配置了 so101 机械臂,并创新性地利用 iPhone 摄像头作为控制器进行机械臂的动作映射。
暂时无法在飞书文档外展示此内容
案例6
海外创客kang minkyu升级 So101 夹持器,解决大件、异形物体抓取难题,适配 VLA 视觉语言动作模型研究。
暂时无法在飞书文档外展示此内容
其他优势#
AlohaMini 除了具备真实的具身智能开发能力外,也通过高性价比、安全设计、整机交付、售后支持,降低学校开展相关实践的门槛
✅高性价比#
传统的“移动底盘 + 升降结构 + 双臂协作”机器人平台,动辄几十万。
AlohaMini 将这一完整构型带入万元级范围,使学校能够以高性价比的方式,配置一套可用于摇操作、数据采集、模型训练和真机验证的真实机器人平台。
✅安全设计#
与面向工业作业、高速运动或大负载任务的高扭矩机器人不同,AlohaMini 采用低扭矩执行器设计,更适合在教师指导下开展摇操作、数据采集和任务测试等教学实践。
高功率、高扭矩机器人能够完成更高速、更大负载的动作,但在操作失误、碰撞或控制异常时,可能带来更高的冲击力与风险。AlohaMini 则将教学场景中的人机交互安全与设备保护纳入设计考量,帮助师生在真实机器人上更安心地开展反复探索。
设备具备两级关节堵转保护:
当夹爪受到异常阻力时,系统自动卸除夹持力,降低夹持过载风险;
当机械臂关节负载超过设定范围时,系统停止输出力矩,降低设备过载与碰撞风险。
四、AlohaMini在学校的应用场景#
AlohaMini 致力于成为学校开展具身智能教育、研究性学习、社团活动和竞赛训练等活动的实践平台。
学|理解具身智能#
学生可以从认识机器人结构开始,逐步了解相机如何帮助机器人“看见”环境,机械臂和夹爪如何完成抓取与摆放,移动底盘和升降结构如何帮助机器人适应不同位置、不同高度的任务。
AlohaMini 配套提供持续更新的官方教程与开发资料,帮助教师和学生按照由浅入深的路径开展学习:
AlohaMini_新手教程_v1.3 · AlohaMini开源机器人
认识AlohaMini:了解硬件结构,如双臂、相机、底盘、升降结构及其作用;
摇操作:学习摇操作、数据采集等,学会让机器人动起来
ACT训练: 团队可提供远程技术支持,帮助完成首个 ACT / AM-ACT 模型训练或推理实践,即帮助机器人完成第一个自主任务
对于教师而言,配套资料可帮助将前沿技术转化为可组织、可讲解、可操作的学习活动;对于学生而言,则能够从“认识一台机器人”,逐步走向真正“训练一个机器人完成自主任务”。
练|亲身训练机器人#
学生可以亲自通过摇操作向机器人示范任务,理解真实数据如何产生,以及模型如何从人的示范中学习任务规律。
原本抽象的“数据采集”“模型训练”“真机验证”,将成为可操作、可观察、可复盘的实践过程。
赛|开展具身智能备赛#
AlohaMini 已作为首届全国青少年人工智能大赛决赛赛道四(具身智能赛道)比赛用机。
学校可基于同一平台,组织学生熟悉机器人操作、任务设计、数据采集与模型推理等流程,围绕赛事任务开展日常训练和项目积累。
暂时无法在飞书文档外展示此内容
研|为高中研究性学习提供载体#
学生可以围绕一个具体问题开展高中阶段课题研究,例如:
如何让机器人更准确地完成物品分拣?
示范次数和质量如何影响机器人的任务表现?
相机视角、物体摆放方式或操作路径,会如何影响结果?
如何通过调整数据和任务环境,提高任务完成的稳定性?
学生可据此设计实验、采集数据、训练或测试模型、分析结果,并形成研究报告或课题论文。
让课题研究从资料搜集和概念讨论,走向真实实验、真实数据与真实验证。
创|支持开展创新项目#
人工智能、机器人和科创社团可以围绕校园物品整理、实验材料分拣、双臂协作、智能商超等主题,持续设计新任务、新场景和新交互方式。
不同学生可承担场景设计、机器人操作、数据记录、模型测试、实验分析和成果展示等角色,共同完成跨学科创新项目。
不只是学习技术,也是理解正在发生的时代#
具身智能教育的意义,不只在于培养未来将走向理工科的学生。
当人工智能从屏幕走向现实世界,每一位学生都需要开始思考:
当机器开始思考,人类如何与之相处? 当算法参与决策,安全如何保障? 当技术挑战伦理,治理如何跟上? 当鸿沟不断拉大,普惠如何实现?
技术素养并不意味着每位学生都必须成为算法工程师。更重要的是,让学生在理解技术基本原理的基础上,形成有事实依据的判断,提出有价值的问题,并以负责任的态度参与未来社会。
AlohaMini任务场景参考清单#
以下任务可根据学生基础、课程目标和场地条件灵活选择,用于课堂体验、社团项目、研究性学习与竞赛训练。
场景主题 |
示例任务 |
涉及能力 |
适合形式 |
|---|---|---|---|
桌面整理 |
将文具、积木或实验材料整理至指定区域 |
视觉识别、抓取、摆放 |
入门体验课、社团活动 |
实验器材整理 |
按指定顺序取放试管架、器材盒或实验物料 |
双臂协作、流程设计 |
科学课、综合实践 |
智能商超购物 |
移动至货架,识别指定商品,抓取并送至交付区 |
移动导航、视觉识别、抓取、转运 |
竞赛训练、展示项目 |
校园物资递送 |
从取件区拿取物品,移动至指定区域完成交付 |
路径规划、移动取放、任务执行 |
社团项目、校园场景设计 |
图书整理 |
识别指定图书或卡片,完成取放、分类和归位 |
视觉识别、双臂操作 |
图书馆主题项目 |
垃圾分类模拟 |
识别不同类别的模拟废弃物,放入对应回收容器 |
分类识别、抓取、环保主题设计 |
劳动教育、科创活动 |
低位物品拾取 |
从地面或低处取物,再放置到桌面或收纳架 |
升降、移动、抓取 |
机器人基础实践 |
双臂协作装配 |
一只机械臂固定物体,另一只完成插接、摆放或组装 |
双臂协作、精细操作 |
进阶课程、课题研究 |
人机协作任务 |
学生与机器人共同完成物品传递、整理或装配 |
人机协作、任务分工 |
展示课、社团活动 |
自主创意任务 |
围绕校园生活自定义场景与任务规则 |
场景设计、数据采集、模型验证 |
研究性学习、创新竞赛 |
五、产品线与服务#
AlohaMini 2 6轴版#
定位: 适合创客/个人开发者
定价:12,999 元
交付形式: 散件套装+视频教程+线下组装体验活动+关键零件保修一年+全套配件
核心特性:
6+1 自由度机械臂
1kg负载
官方技术支持
一级分类 |
参数项 |
AlohaMini2 |
|---|---|---|
整机参数 |
整机尺寸(站立) |
550 mm × 500 mm × 1200 mm |
整机参数 |
整机重量 |
13.5 kg(±10%) |
整机参数 |
整机总自由度 |
18 |
整机参数 |
底盘负载 |
70kg |
整机参数 |
升降模组负载 |
30kg |
整机参数 |
臂展 |
约52cm |
整机参数 |
自由度配置 |
手臂 6+1 DOF;升降 1 DOF;底盘 3 DOF |
整机参数 |
防护等级 |
IPX2 |
整机参数 |
工作温度 |
0 ℃ ~ 50 ℃ |
移动功能 |
底盘运动形式 |
全向轮移动 |
移动功能 |
底盘自由度 |
3 自由度(X 平移、Y 平移、原地旋转) |
移动功能 |
导航方案 |
视觉 SLAM + VLA 端到端大模型 |
移动功能 |
运动模式 |
前进、后退、横移、原地旋转 |
移动功能 |
直行速度 |
额定 0.2 m/s,最大 0.5 m/s |
移动功能 |
自旋性能 |
80 deg/s,4.5 s 完成 380° 旋转 |
移动功能 |
最小通行宽度 |
500 mm |
移动功能 |
最大过缝宽度 |
30 mm |
移动功能 |
最大越障高度 |
10 mm |
移动功能 |
最大爬坡角度 |
≤ 30 ° |
感知功能 |
头部视觉 |
单路 RGB 相机 |
感知功能 |
头部相机视场角 |
FOV 150° |
感知功能 |
机械手腕部视觉 |
单路 RGB 相机 |
感知功能 |
导航雷达 |
无 |
感知功能 |
导航避障视觉 |
纯视觉障碍物检测 |
感知功能 |
PC - 机器人图像传输方式 |
二进制流传输 |
感知功能 |
单路相机带宽占用 |
1–1.5 MB/s |
感知功能 |
雷达角度分辨率 |
/ |
感知功能 |
测距精度 |
/ |
感知功能 |
测量半径 |
/ |
补能功能 |
电池类型 |
锂电池 |
补能功能 |
电池电压 |
12 V |
补能功能 |
电池容量 |
11200 mAh |
补能功能 |
充电方式 |
手动充电 |
补能功能 |
充电额定电流 |
2 A |
补能功能 |
手动充电满充时长 |
≤ 6 h |
补能功能 |
电池数量 |
2 组 |
机械臂 |
单臂自由度 |
7 DOF(6 轴机械臂 + 1 轴夹爪) |
机械臂 |
0.5 m 处额定负载 |
1 kg |
机械臂 |
机械臂重复定位精度(不含夹爪) |
±2 ~ 5 mm |
机械臂 |
最大伸展距离(不含夹爪) |
520 mm |
末端机械手 |
夹爪类型 |
二指电动夹爪,配置腕部 RGB 相机 |
电控模块 |
整机续航时长 |
≥ 8 h |
电控模块 |
机载计算单元 |
树莓派 5 |
电控模块 |
Leader臂供电 |
双块独立 5V 电池 |
其他功能 |
二次开发支持 |
具备 |
其他功能 |
遥操作功能 |
具备 |
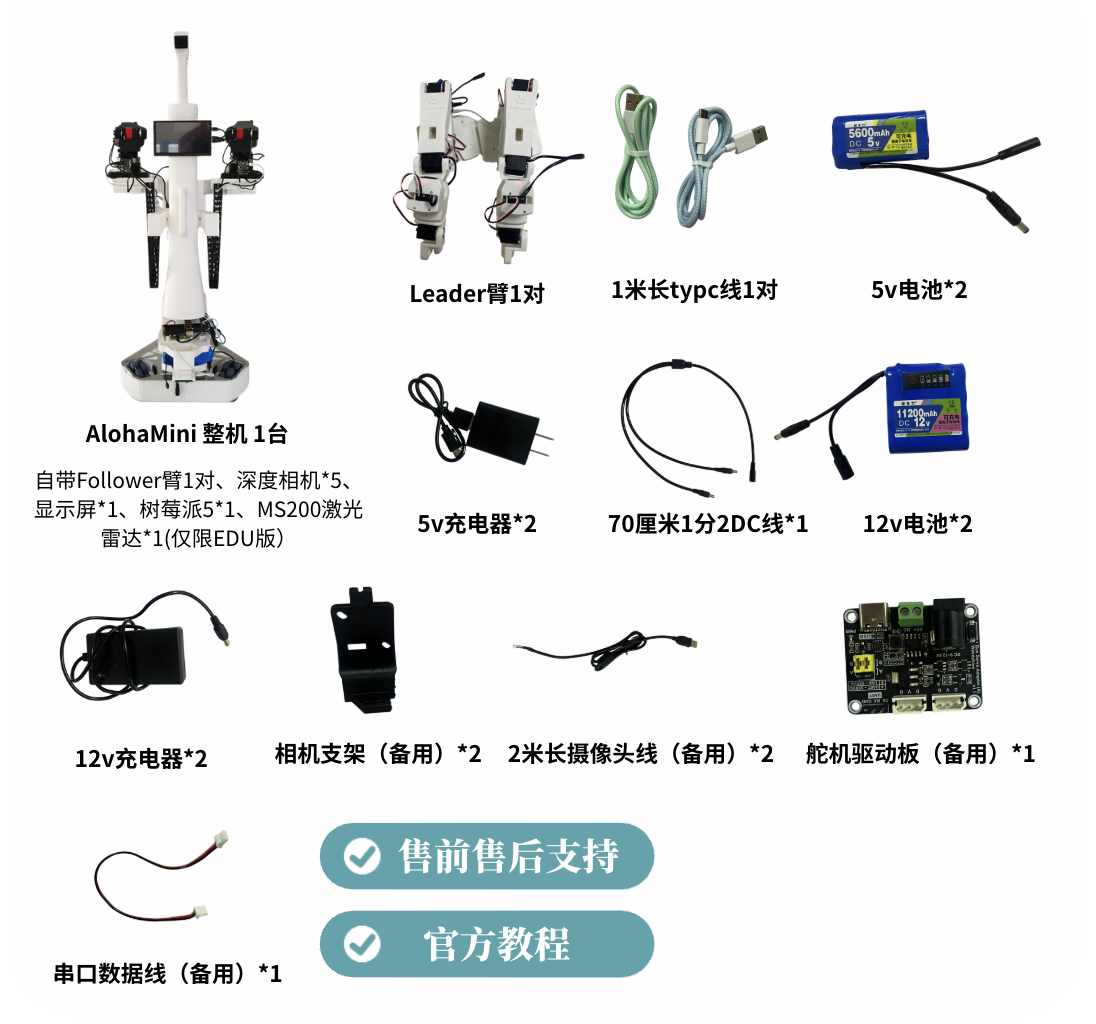
🧾交付清单#
序号 |
类别 |
物品名称 |
数量 |
|---|---|---|---|
1 |
整机 |
AlohaMini 零件套装 |
1 台 |
2 |
摇操臂 |
Leader 臂 |
1 对 |
3 |
电源 |
5V 电池 |
2 块 |
4 |
电源 |
5V 充电器 |
2 个 |
5 |
电源 |
12V 电池 |
2 块 |
6 |
电源 |
12V 充电器 |
2 个 |
7 |
线材 |
1 米 Type-C 线 |
1 对(2 根) |
8 |
线材 |
70 厘米 1 分 2 DC 线 |
1 根 |
9 |
备用配件 |
相机支架 |
2 个 |
10 |
备用配件 |
2 米长摄像头线 |
2 根 |
11 |
备用配件 |
舵机驱动板 |
1 块 |
12 |
备用配件 |
串口数据线 |
1 根 |
🔩售后支持#
✅关键零件一年官方保修
✅官方技术支持
🏫官方课程#
✅组装教程视频
✅线下组装体验活动
✅持续更新的教程与开发资料
六、合作伙伴#
北京航空航天大学#
同济大学#
探索具身智能在建筑领域的应用
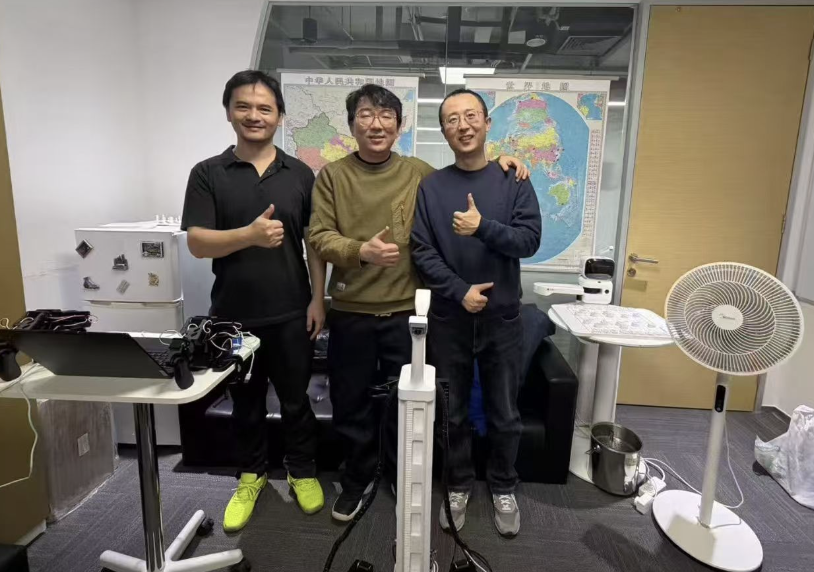
商汤科技#
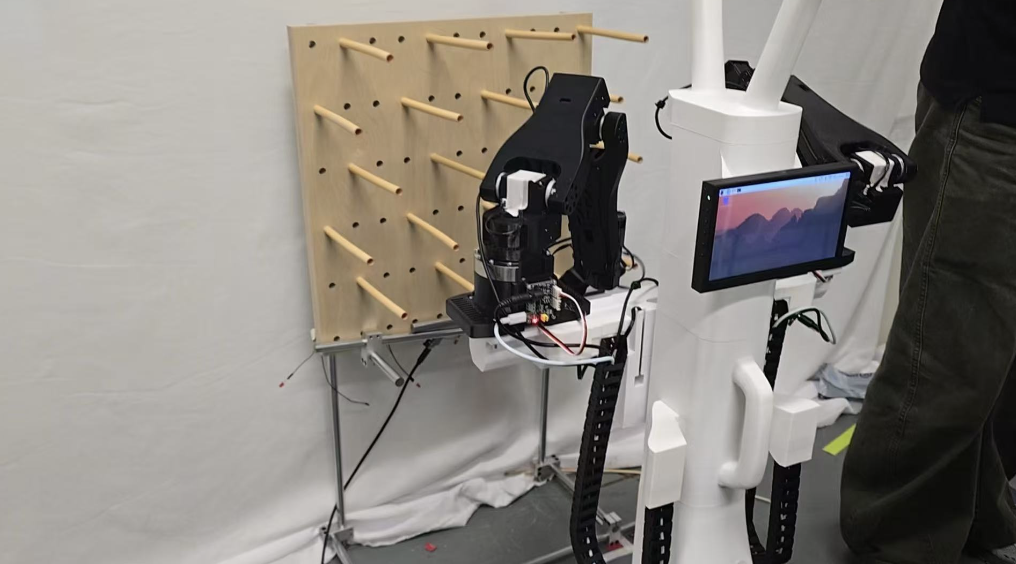
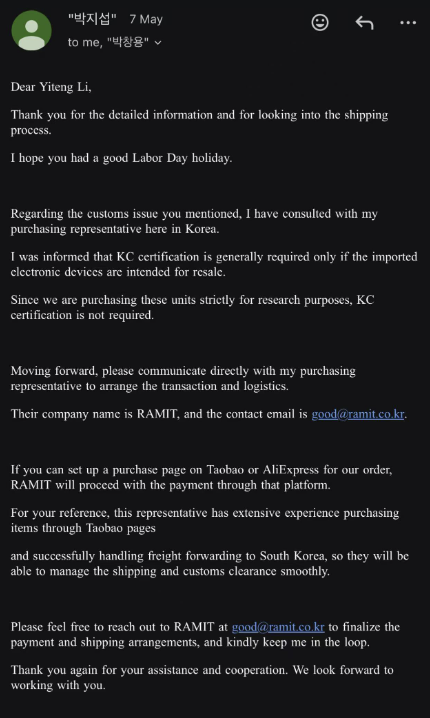
Tech University of Korea#
首届青少年人工智能大赛决赛用机#
https://mp.weixin.qq.com/s/j2BPUJPS7sevqlyFcFjN1A
特斯拉Optimus前首席科学家点赞转发!Physical Intelligence创始人支持!LeRobot 官方认可!#
https://mp.weixin.qq.com/s/R8I1cuZSvrYxrAkVJACwvw
七、联系方式#
如果您希望采购整套设备,欢迎添加微信来进一步了解AlohaMini成品机的详情与支持服务。
GitHub: liyiteng/AlohaMini
微信: alohamini2077
地址:北京市北京经济技术开发区(通州)经海五路 3 号院 15 号楼 3 层 303 室