异常处理#
按供电、接线、串口和配置顺序排查。完整流程见 整机排错。
E001 ·机械臂校准时报错:提示数值相同#
复现命令
python -m lerobot.robots.alohamini.alohamini_host --robot_model xxxxx
错误信息
ValueError: Some motors have the same min and max values
故障原因
校准过程中按下 C 触发了重新校准,但未实际执行任何关节运动,导致写入的 Min/Max 数值相同,校准文件无效。
解决方法
阅读新手教程,重新执行完整校准流程,确保每个关节均已移动到对应的物理极限位置后再按确认。
E002 · 左臂缺少 8–11 号舵机#
复现命令
python -m lerobot.robots.alohamini.alohamini_host --robot_model xxxxx
错误信息
Missing motor IDs:
8 (expected model: 777)
9 (expected model: 777)
10 (expected model: 777)
11 (expected model: 777)

Full expected motor list (id: model):
1:777, 2:777, 3:777, 4:777, 5:777, 6:777,
8:777, 9:777, 10:777, 11:777
故障原因
1、左臂舵机驱动板需连接两根总线:一根接机械臂(连通 1–6 号舵机),一根接升降轴(连通8–11 号舵机)。若升降轴一侧的总线漏接,驱动板将无法枚举到 8–11 号舵机。
2、左右臂搞反了,左臂对应1-11号舵机,右臂对应1-7号舵机。重新修改代码中的端口号,对应到正确的机械臂
解决方法
检查左臂舵机驱动板,确认来自升降轴的总线已正确插入。
重新插接后,使用
get_motors_states验证总线上各舵机是否均可正常枚举:
确认 1–11 号舵机全部出现后,再启动 host。
E003 · 树莓派电压或电流不足#
复现命令
python -m lerobot.robots.alohamini.alohamini_host --robot_model xxxxx
错误信息
TimeoutError: Timed out waiting for frame from camera OpenCVCamera(/dev/am_camera_wrist_left) after 1000 ms. Read thread alive: True.
FATAL: exception not rethrown
Aborted
故障原因
树莓派电压或电流输入不足,无法同时启动2个以上摄像头
解决方法
检查电池电量,将电池充满电再试。
E004 · 无法读取机械臂状态/舵机灯不亮#
复现命令
python examples/debug/motors.py get_motors_states \
  --port /dev/ttyACM0
错误信息
No motors found in ID range [1, 22] on COM12.FATAL: exception not rethrown
故障原因
1、没有为驱动板供电或电池电量极低
2、将夹爪直接连舵机驱动板,然后执行get_motors_states命令,若仍然无法读取到舵机状态,可判定舵机驱动板损坏
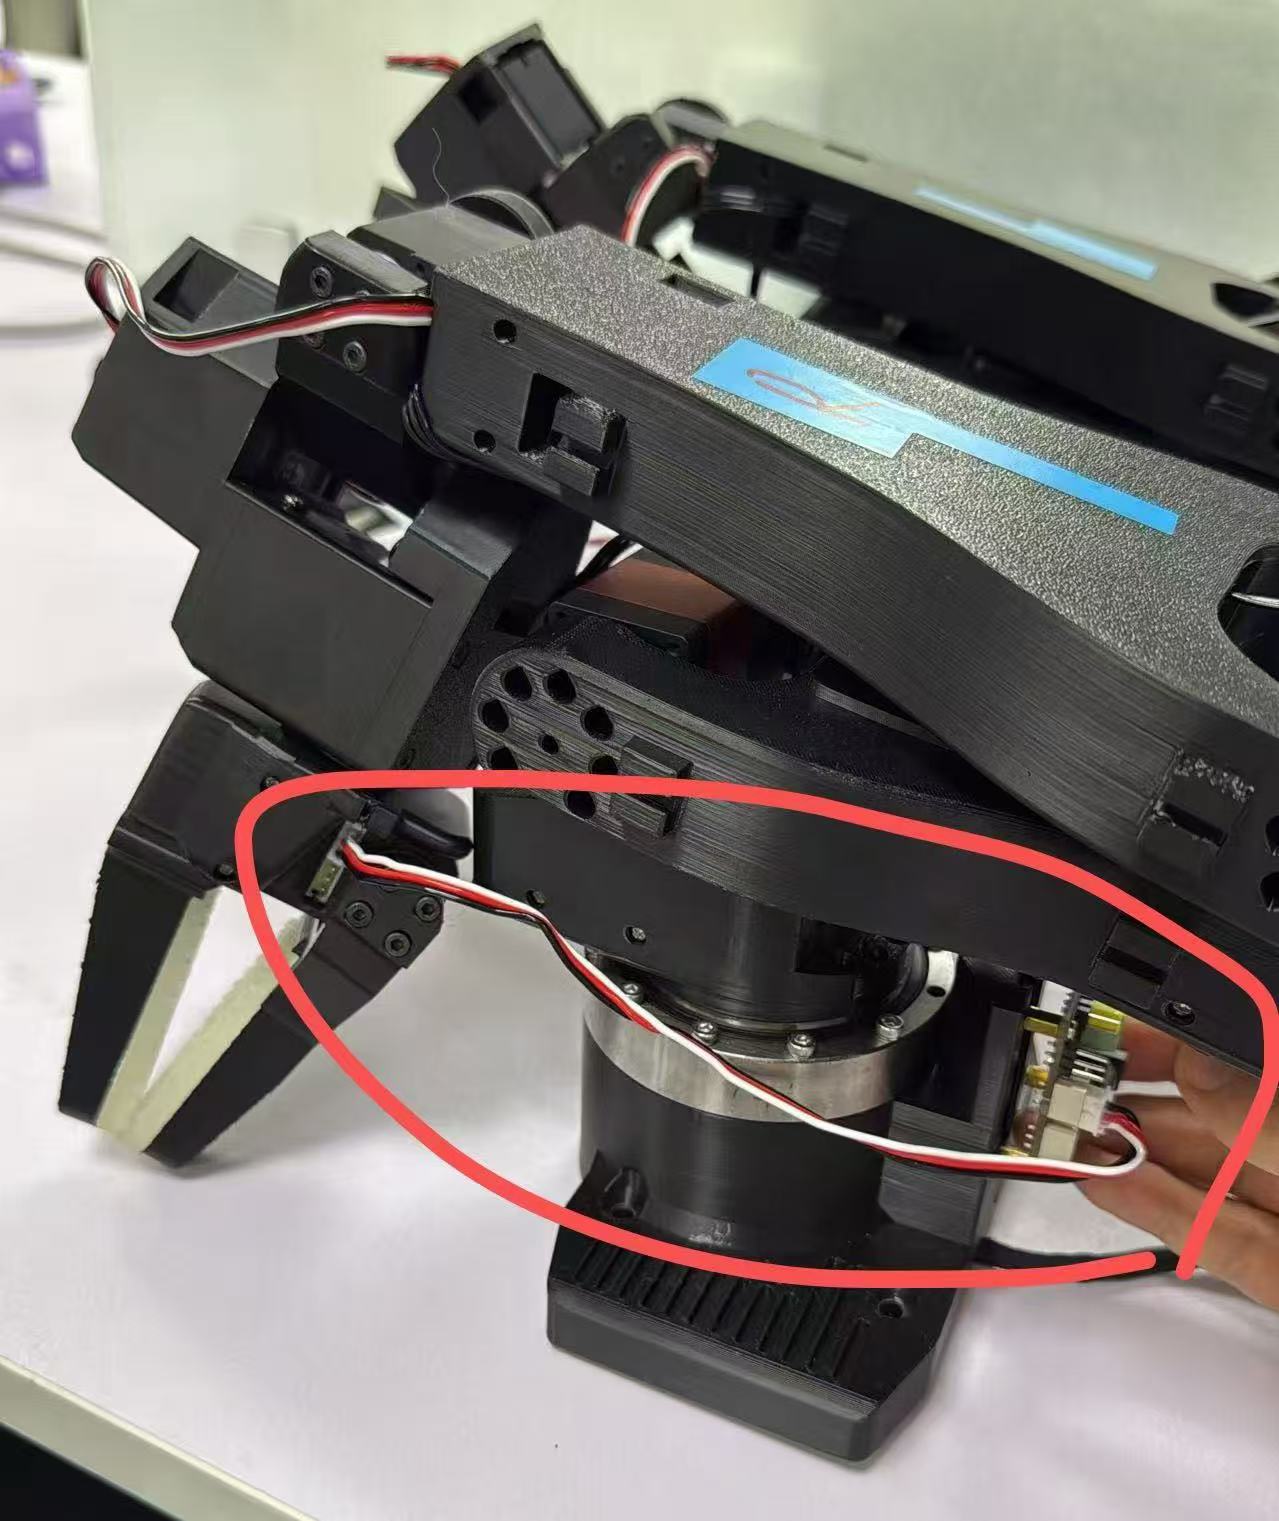
3、若能正常读取到夹爪,无法读取其它舵机,则可能是其它关节的串口线松动,或关节舵机损坏,需逐一连接驱动板排查
解决方法
检查驱动板5521接口是否正常供电
更换一块新的舵机驱动板
紧固所有关节的串口线,并逐一排查是否有舵机损坏